# Analyse der Regelstrecke {#sec-rs}
Einer der wichtigsten Schritte in der Regelungstechnik ist es, die Regelstrecke zu analysieren bzw. zu identifizieren, um ihr Verhalten in der Simulation abbilden zu können. Diesem Unterfangen widmet sich dieser und zukünftige Unterrichtsblöcke.
::: {.callout-important title="Ziele"}
- Du kannst das **statische Verhalten** eines Übertragungsgliedes erklären und mittels statischer Kennlinie beschreiben.
- Du kannst das **dynamische Verhalten** eines Übertragungsgliedes erklären und kennst die Bedeutung der Sprungantwort (Impulsantwort & Rampenantwort)
- Du kennst den Unterschied zwischen Regelstrecken **mit Ausgleich (P-Strecken)** und solchen **ohne Ausgleich (I-Strecken)**.
:::
## Regelungstechnik-Workflow
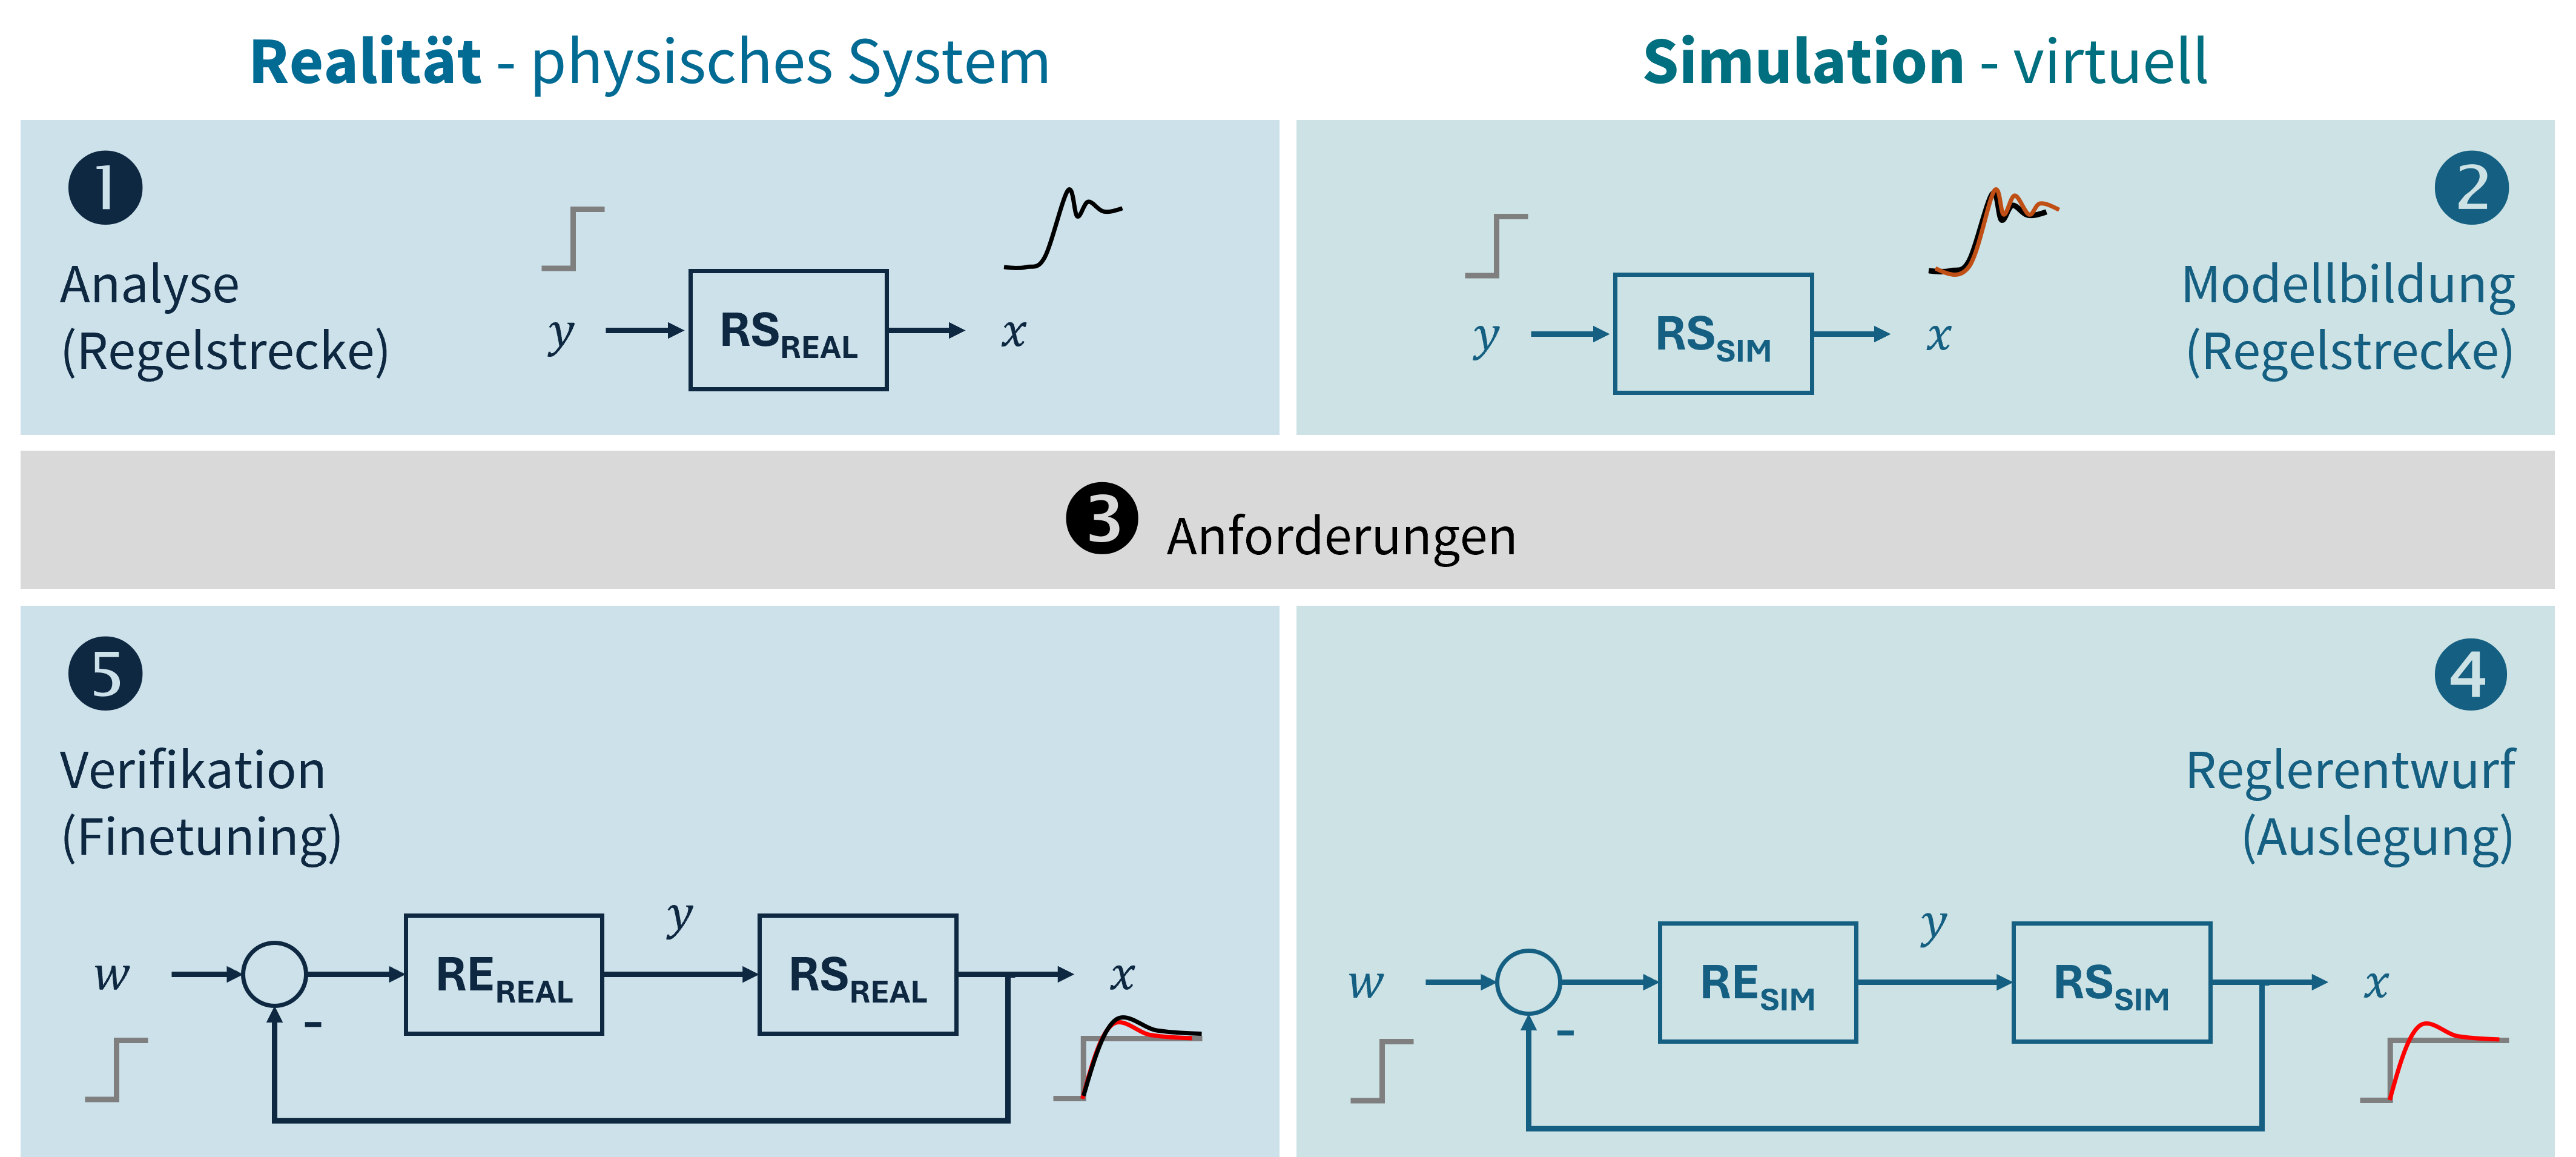
Ausgehend vom Standardregelkreis können wir uns bereits jetzt überlegen, wie wir vorgehen würden, um eine regelungstechnische Problemstellung systematisch zu bearbeiten. Das folgende Vorgehen nennen wir *Regelungstechnik-Workflow* und es besteht aus den folgenden Schritten:
1. Verhalten der Regelstrecke analysieren/beschreiben (am realen System)
2. Modell der Regelstrecke aufbauen (in der Simulation)
3. Anforderungen an Regelung definieren
4. Regler entwerfen/auslegen (in der Simulation)
5. Regler implementieren und testen (am realen System)
Wir sehen, dass die Simulation dabei eine wichtige Rolle einnimmt. Für die Modellierung der Regelstrecke (Schritt 2) und den Reglerentwurf (Schritt 4) werden wir primär mit dem Simulationstool <span class="cap">Boris</span> arbeiten. @fig-workflow zeigt den Workflow grafisch.
{#fig-workflow}
Im Folgenden werden wir uns die Grundlagen für die Schritte 1 und 2 - der Analyse und Modellierung der Regelstrecke - erarbeiten. Wir werden feststellen, dass wir Systeme, die auf den ersten Blick völlig unterschiedlich aussehen (elektrisch, mechanisch, thermisch, ...) in der Regelungstechnik mit denselben *Grundgliedern* beschreiben können.
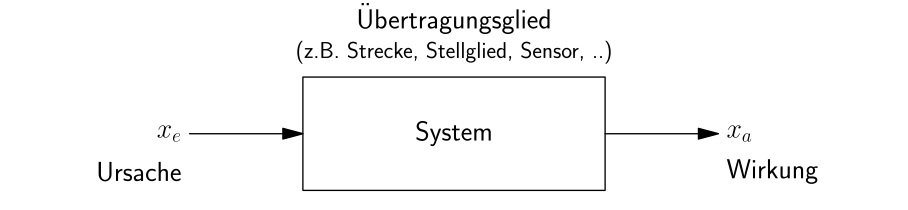
Wie wir im ersten Kapitel gelernt haben, beschreibt ein Übertragungsglied (Block) den Ursache-Wirkungs-Zusammenhang zwischen dem Ein- und Ausgang (z. B. der Regelstrecke oder Teilen davon). Ein- und Ausgang bezeichnen wir allgemein mit $x_e$ und $x_a$.
::: {.callout-note title="Symbole"}
Wenn wir allgemein ein Übertragungsglied betrachten, verwenden wir typischerweise die Symbole $x_e$ und $x_a$ für Ein- und Ausgang.
Wenn wir eine konkrete Regelstrecke betrachten, verwenden wir gemäss den Bezeichnungen des Standardregelkreises (vgl. @fig-rk) als Eingang $y$ (Stellgrösse) und als Ausgang $x$ (Regelgrösse). Wenn typische physikalische Grössen (z. B. Geschwindigkeit, Drehzahl, Kraft, ...) auftreten, verwenden wir häufig auch die Symbole, welche wir aus der Physik kennen (z. B. $v$ für Geschwindigkeit, $n$ für Drehzahl, $F$ für Kraft, ...).
:::
{#fig-uebertragungsverhalten}
Die zentrale Frage, welche uns durch den gesamten Themenblock begleitet, lautet:
> Wie können wir das Verhalten der Regelstrecke bzw. allgemein eines Übertragungsgliedes beschreiben? Konkret: Wie hängt der Ausgang $x_a$ vom Eingang $x_e$ ab?
## Regelstrecken mit und ohne Ausgleich
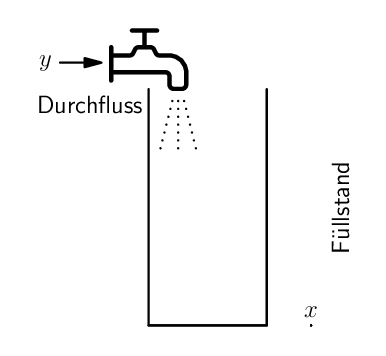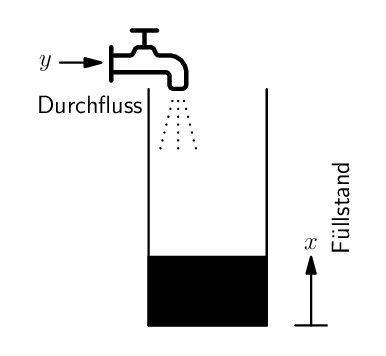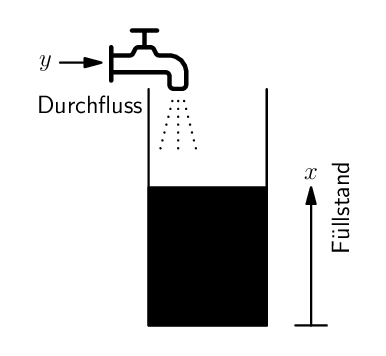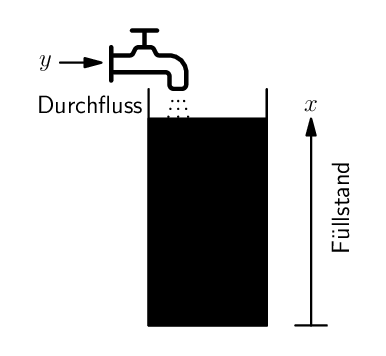
Der erste (und ganz wichtige) Schritt bei der Analyse der Regelstrecke besteht darin, die Ein- und Ausgangsgrösse, also die Stell- und die Regelgrösse zu identifizieren. Betrachte die unten abgebildeten Regelstrecken und mach dir den *Wirkzusammenhang* zwischen Stellgrösse (Eingang) und Regelgrösse (Ausgang) bewusst.
::: {.callout-important}
## Regelstrecke
Es geht jetzt noch nicht um die Regelung, d. h. wir betrachten die Regelstrecke isoliert, um ihr Verhalten zu beschreiben. Dazu überlegen wir uns, wie sich das Ausgangssignal verhält, wenn ein konstantes Eingangssignal eingespeist wird.
:::
::: {#fig-PvsI layout-ncol=2}
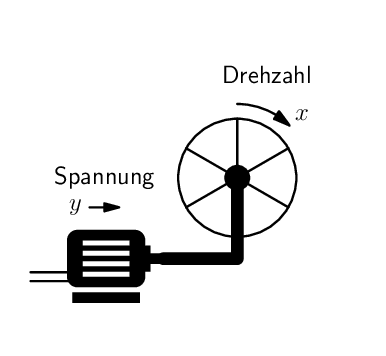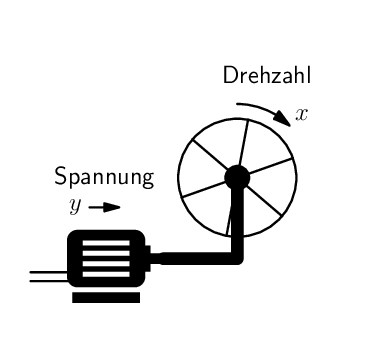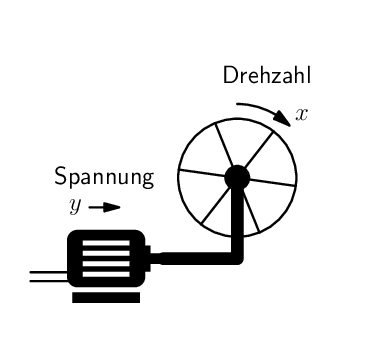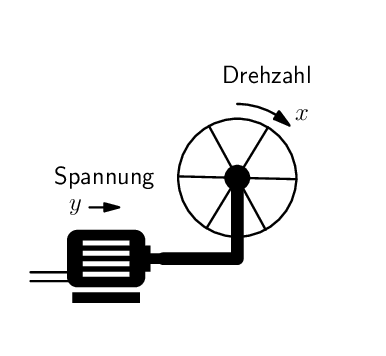{#fig-pstrecke}
{#fig-istrecke}
Regelstrecke mit und ohne Ausgleich
:::
::: {.callout-tip}
## Übung
Betrachte @fig-PvsI und überlege dir, was der fundamentale Unterschied zwischen den beiden Regelstrecken ist, wenn das *Übertragungsverhalten* (Zusammenhang zwischen Ein- und Ausgangsgrösse) im Fokus steht.
:::
Eine erste Gliederung der Regelstrecken können wir anhand des **Beharrungsverhaltens** vornehmen. Weist die Regelstrecke einen Beharrungszustand auf, d. h. nähert sich der Ausgangswert bei konstantem Eingangswert einem Beharrungszustand an (ändert sich also mit der Zeit nicht mehr), so sprechen wir von einer **P-Strecke** (vgl. @fig-pstrecke). Die Bezeichnung *P-Strecke* kommt daher, dass der Ausgangswert im Beharrungszustand *proportional* zum Eingangswert ist.
Wächst der Ausgangswert dagegen immer weiter an für einen konstanten Eingangswert, so sprechen wir von einer **I-Strecke** (vgl. @fig-istrecke). Die Strecke wirkt *integrierend*. Wir werden in Kürze sehen, woher diese Bezeichnung kommt und warum sie passend ist.
Zusammenfassend können wir festhalten:
::::: {.columns}
:::: {.column width="49%"}
::: {.callout-note title="Strecken mit Ausgleich (P-Strecken)"}
Bei Regelstrecken mit Ausgleich strebt die Ausgangsgrösse (Regelgrösse) nach Anlegen einer konstanten Eingangsgrösse (Stellgrösse) ebenfalls einem konstanten Wert entgegen.
:::
::::
:::: {.column width="49%"}
::: {.callout-note title="Strecken ohne Ausgleich (I-Strecken)"}
Bei Regelstrecken ohne Ausgleich strebt die Ausgangsgrösse (Regelgrösse) nach Anlegen einer konstanten Eingangsgrösse (Stellgrösse) keinem stationären Zustand entgegen.
:::
::::
:::::
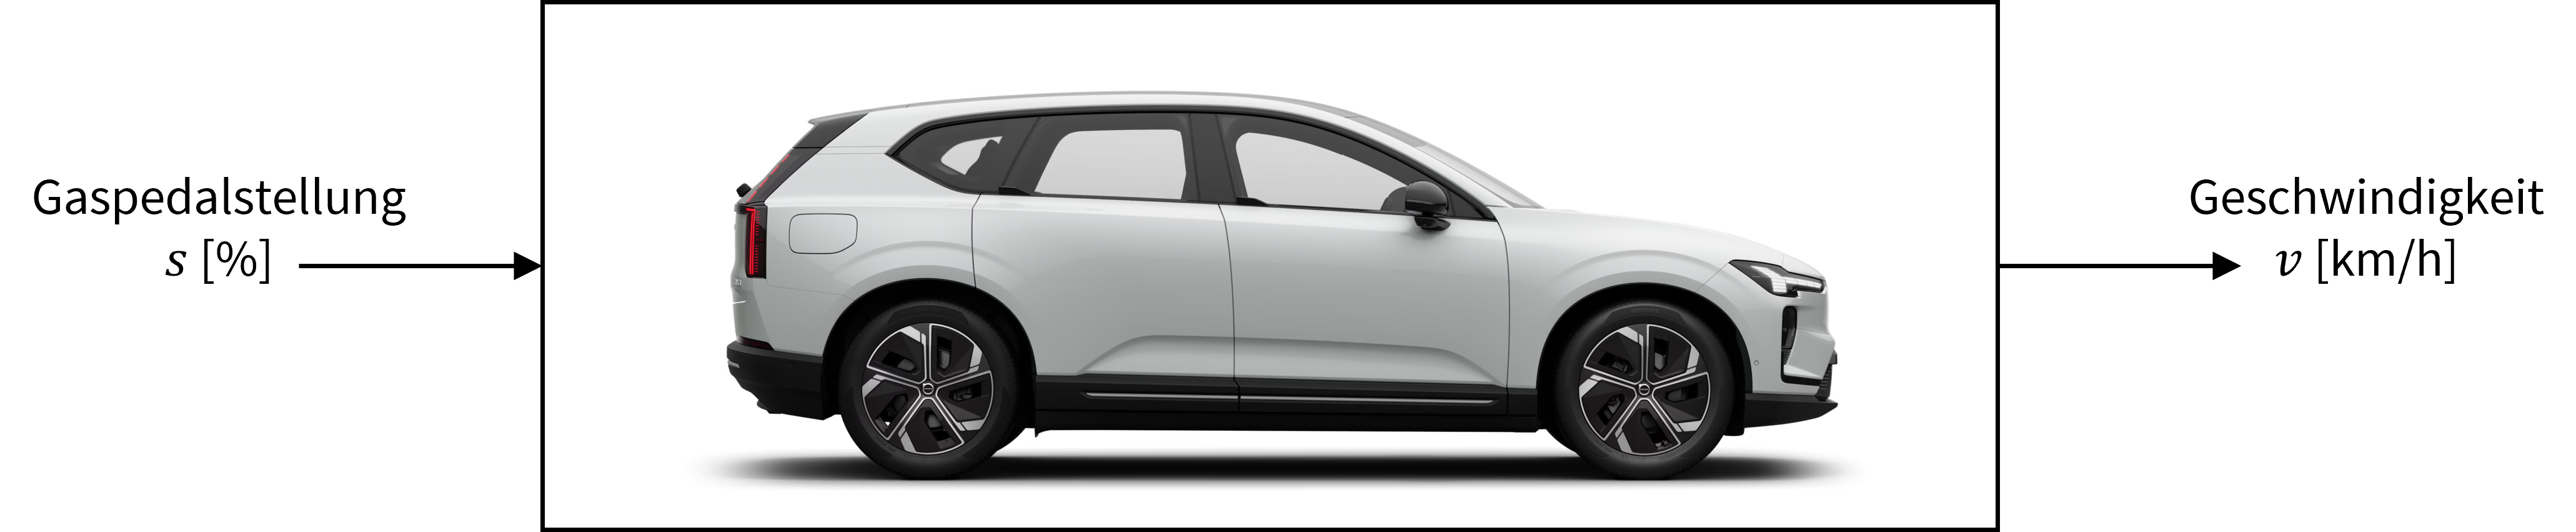
Im Folgenden betrachten wir einen PKW (stark vereinfacht) als Demo-Regelstrecke. Eingangsgrösse (Stellgrösse) ist die Gaspedalstellung $s$ [%] und Ausgangsgrösse ist die Geschwindigkeit $v$ [km/h].
{#fig-pkw}
Nachfolgend ist das Verhalten der Demo-Regelstrecke interaktiv dargestellt, wobei der Slider links das Gaspedal [0-100%] repräsentiert. Spiele etwas damit herum und überzeuge dich, dass es sich dabei um eine P-Strecke handelt.
<style>
.slider-col {
display: flex;
flex-direction: column;
}
.slider-col .cell, .slider-col .cell-output, .slider-col .cell-output-display {
display: flex;
flex-direction: column;
flex: 1;
}
.slider-col .slider-wrap {
display: flex;
flex-direction: column;
align-items: center;
justify-content: center;
flex: 1;
}
.slider-col .slider-label {
font-size: 1em;
color: #333;
margin-bottom: 0.25em;
}
.slider-col input[type="range"] {
writing-mode: vertical-lr;
direction: rtl;
height: 320px;
width: 36px;
cursor: pointer;
accent-color: #2980b9;
}
</style>
:::: {.columns}
::: {.column width="24%" .text-center .slider-col}
```{ojs}
//| echo: false
u_input = html`<input type="range" min="0" max="100" step="1" value="0">`
u = Generators.input(u_input)
disturbance_cb = html`<input type="checkbox">`
html`<div class="slider-label">Gaspedal [%]</div><div class="slider-wrap">${u_input}</div>
<label style="display:flex;align-items:center;gap:0.5em;justify-content:center;margin-top:0.75em;font-size:0.9em;cursor:pointer;">
  ${disturbance_cb} Störsignal
</label>`
```
:::
::: {.column width="74%"}
```{ojs}
//| echo: false
K = 2; T = 4; dt = 0.05

sim = Generators.observe((change) => {
  let y = 0, t = 0, lastSign = 0, distValue = 0;
  const data = [];
  const id = setInterval(() => {
    t += dt;
    const inp = parseFloat(u_input.value);
    if (disturbance_cb.checked) {
      const sign = Math.sin(0.5 * t) >= 0 ? 1 : -1;
      if (sign !== lastSign) {
        distValue = sign * (1 + Math.random() * 2);
        lastSign = sign;
      }
    } else {
      distValue = 0;
      lastSign = 0;
    }
    y += dt / T * (K * inp - y);
    data.push({t, u: inp, y: y+distValue, d: distValue});
    while (data.length > 1000) data.shift();
    change(data.slice());
  }, dt * 1000);
  return () => clearInterval(id);
})
```
```{ojs}
//| echo: false
x_max = sim?.length > 0 ? sim[sim.length - 1].t : 0

html`<div style="display:flex;flex-direction:column;align-items:center;">
  ${
    Plot.plot({
      height: 480,
      marginLeft: 95,
      marginTop: 45,
      marginBottom: 65,
      grid: true,
      style: {background: "transparent", color: "#333", fontSize: "20px"},
      x: {label: "Zeit", labelAnchor: "center", domain: [Math.max(0, x_max - 50), Math.max(50, x_max)]},
      y: {label: "Wert", labelAnchor: "center", domain: [0, 200]},
      marks: [
        Plot.lineY(sim || [], {x: "t", y: "u", stroke: "#2980b9", strokeWidth: 2}),
        Plot.lineY(sim || [], {x: "t", y: "y", stroke: "#e74c3c", strokeWidth: 2}),
        // Plot.lineY(sim || [], {x: "t", y: "d", stroke: "#2ecc71", strokeWidth: 1, strokeDasharray: "4 4"}),
      ]
    })
  }
  ${
    Plot.legend({
      color: {
        domain: ["Gaspedalstellung [%]", "Geschwindigkeit [km/h]"],
        range: ["#2980b9", "#e74c3c"]
      },
      style: {fontSize: "14px"}
    })
  }
</div>`
```
:::
::::
::: {.callout-tip}
## Übung
Überlege dir, wie wir den Zusammenhang zwischen Ein- und Ausgang der obigen Demo-Regelstrecke möglichst kompakt beschreiben können?
:::
## Übertragungsverhalten
Um das Verhalten eines Übertragungsglied beschreiben zu können, gibt es zwei grundlegende Methoden.
- **Experimentelle Streckenidentifikation** mittels Testfunktionen (*Black-Box-Methode*). Am Eingang des Systems wird ein bestimmtes Signal eingespeist und das Ausgangssignal wird analysiert. Das Übertragungsverhalten kann durch typische Übertragungsglieder (Grundglieder) angenähert werden. Wir werden primär mit diesem Verfahren arbeiten.
- <span style="font-weight: bold; color: grey;">Theoretische Modellbildung</span> <span style="color: grey;">auf Grundlage von physikalischen Bilanzgleichungen/Erhaltungssätzen (*White-Box-Methode*). Dieses Verfahren wird bei uns nicht im Fokus stehen.</span>
Beim Herumspielen mit der Demo-Regelstrecke ist dir vermutlich aufgefallen, dass sich bei einer Änderung der Eingangsgrösse die Ausgangsgrösse anfänglich stark ändert und nach einiger Zeit einen Beharrungszustand (Gleichgewichtszustand) einnimmt, sich also nicht mehr ändert. Wir unterscheiden beim Übertragungsverhalten daher:
- **Statisches** Übertragungsverhalten (Beharrungsverhalten)
- **Dynamisches** Übertragungsverhalten (Übergangsverhalten)
### Statisches Verhalten der Regelstrecke
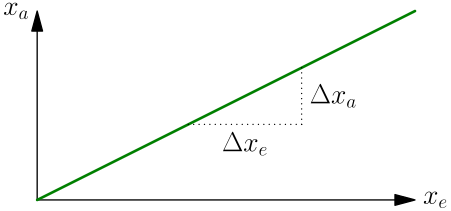
Beim statischen Übertragungsverhalten geht es um die Frage, welchen Wert die Ausgangsgrösse $x_a$ bei einer konstanten Eingangsgrösse $x_e$ im Beharrungszustand annimmt. Dies beschreiben wir mit der **Kennlinie**, in der auf der horizontalen Achse die Ein- und auf der vertikalen Achse die Ausgangsgrösse aufgetragen wird. Die Kennlinie stellt also den Zusammenhang zwischen Ein- und Ausgangsgrösse dar (mathematisch kann die Ausgangsgrösse als Funktion der Eingangsgrösse geschrieben werden, also $x_a = f(x_e)$).
{#fig-kennlinie}
Die Kennlinie in @fig-kennlinie ist *linear* und ist daher durch die Steigung vollständig beschrieben. Die Steigung der Kennlinie wird in der Regelungstechnik **Proportionalbeiwert $K_P$** genannt.
$$
K_P = \frac{\Delta x_a}{\Delta x_e}
$$ {#eq-kp}
Eine lineare Kennlinie ist also nichts anderes als eine Gerade durch den Ursprung mit Steigung $K_P$, die man mathematisch mit $x_a = K_P \cdot x_e$ schreiben kann. Der Proportionalbeiwert $K_P$ wird auch *Verstärkung* genannt, da er angibt, wie stark das Eingangssignal (im stationären Zustand) verstärkt (oder abgeschwächt) wird.
::: {.callout-note title="Proportionalbeiwert $K_P$"}
Der Proportionalbeiwert $K_P$ gibt an, mit welcher stationären Ausgangsänderung $\Delta x_a$ ein Übertragungsglied (z. B. die Regelstrecke) auf eine bestimmte Eingangsänderung $\Delta x_e$ reagiert.
Bei linearen Übertragungsgliedern hat der Proportionalbeiwert über den gesamten Bereich (auch *Arbeitsbereich* genannt) denselben Wert.
:::
Reale Regelstrecken sind selten exakt linear über den gesamten Arbeitsbereich und weisen daher *nichtlineares Verhalten* auf. Wir werden in einem kommenden Unterrichtsblock Methoden kennenlernen, um mit solchen Strecken umzugehen.
### Dynamisches Verhalten der Regelstrecke
Das statische Übertragungsverhalten (also die Kennlinie) sagt nichts darüber aus, *wie rasch* bzw. *auf welche Weise* das Ausgangssignal bei einer Änderung des Eingangssignals den neuen stationären Wert erreicht. Um diese Frage geht es beim dynamischen Übertragungsverhalten - wir sprechen auch vom *Übergangsverhalten*.
Wie du vermutlich beim Herumspielen mit der interaktiven Demo oben erkannt hast, brauchen wir ein systematisches Vorgehen, um das dynamische Verhalten zu beschreiben. Vermutlich hast du das Eingangssignal einmal sprungförmig geändert, oder kurz impulsartig hoch und wieder runter gefahren, um das Verhalten des Übertragungsgliedes zu analysieren. Genau diese intuitive Vorgehensweise findet sich in den folgenden "Analysewerkzeugen" wieder.
#### Sprungantwort {.unnumbered}
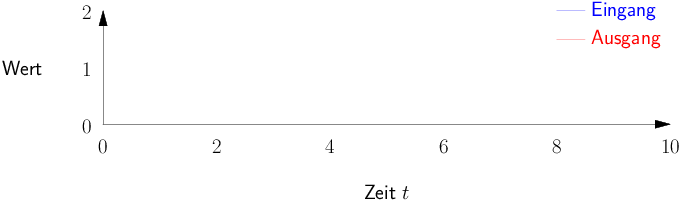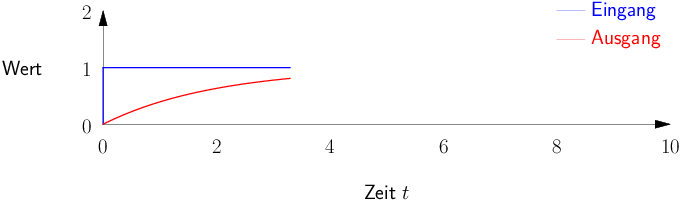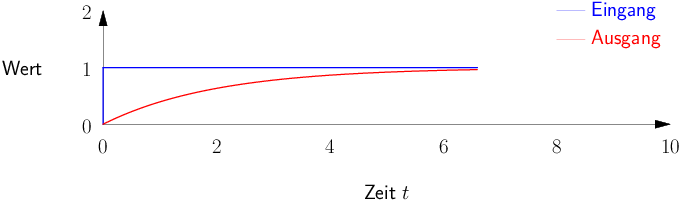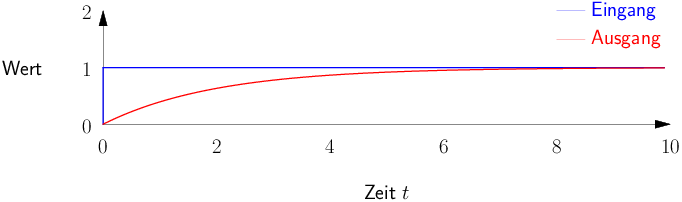
Bei der Sprungantwort wird das Eingangssignal sprungförmig verändert (häufig von 0 auf 1 - wir sprechen dann vom *Einheitssprung*) und dann geschaut, was das Ausgangssignal macht. @fig-sprungantwort zeigt eine Animation einer Sprungantwort, wobei hier $K_P = 1$ gewählt wurde, sodass Ein- und Ausgang im stationären Zustand identisch sind.
{#fig-sprungantwort}
Die Sprungantwort spielt eine herausragende Rolle in der Regelungstechnik und wird uns durch sämtliche Themenblöcke begleiten. Es ist daher äusserst wichtig, dieses Werkzeug zu kennen und zu verstehen. Neben dem *Sprung* als Eingangssignal wird z. B. in der Elektrotechnik häufig auch der *Impuls* (kurze, starke pulsförmige Anregung) und folglich die *Impulsantwort* verwendet. Bei Systemen, die keine sprunghafte Eingangsänderung zulassen, kann auf eine *Rampe* am Eingang (folglich *Rampenantwort*) ausgewichen werden.
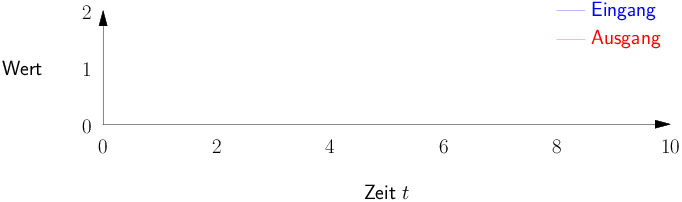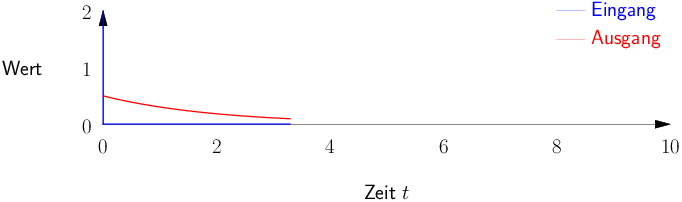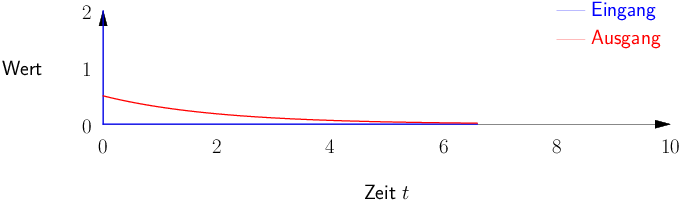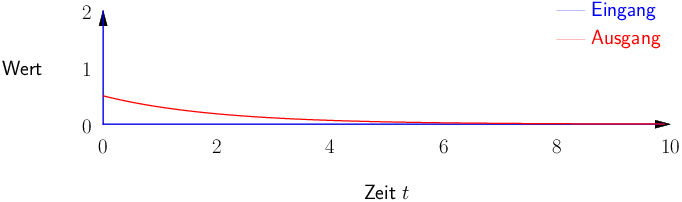{#fig-impulsantwort}
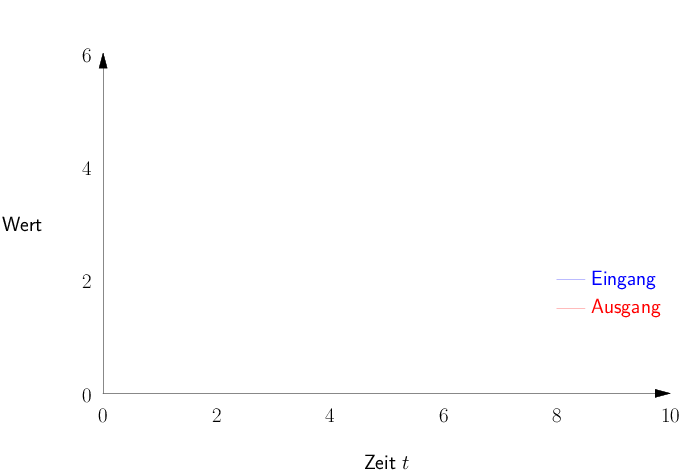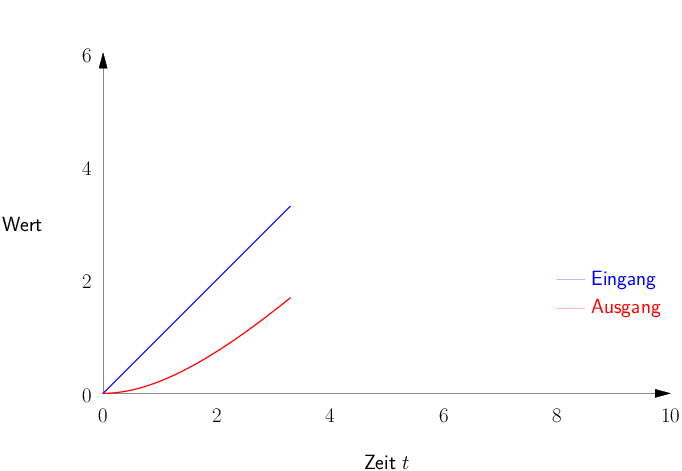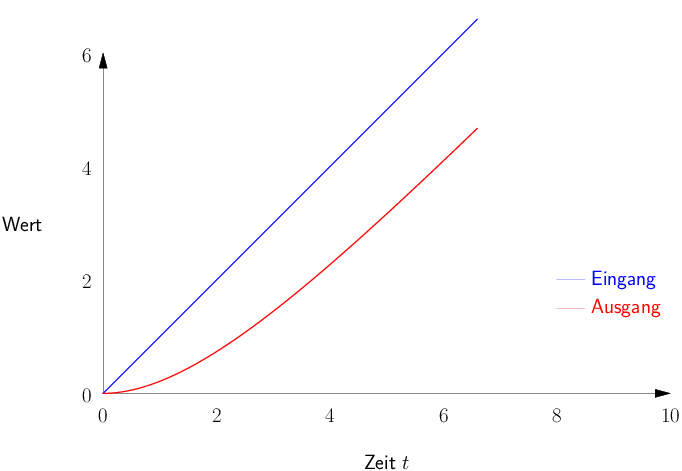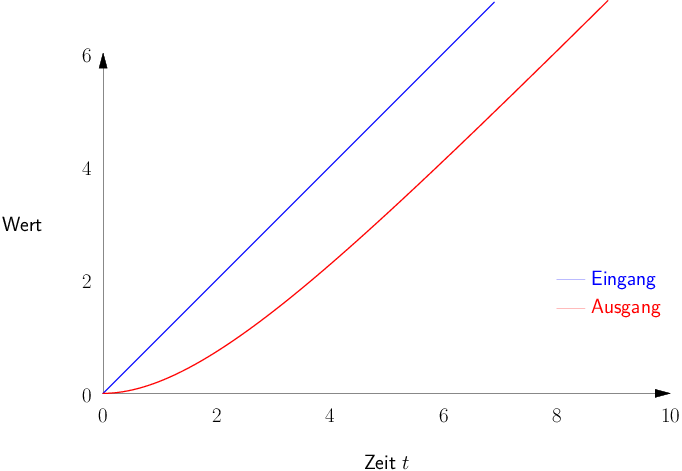{#fig-rampenantwort}
Da die Sprung-, die Impuls- und die Rampenfunktion via Integral/Ableitung zusammenhängen, liefern die entsprechenden Antworten grundsätzlich dieselben Informationen, einfach in einer anderen Darstellung.
$$
\textsf{Impulsantwort} \quad \mathrel{
\substack{
\xrightarrow{\int} \\
\xleftarrow[\frac{d}{dt}]{}
}
} \quad \textsf{Sprungantwort} \quad \mathrel{
\substack{
\xrightarrow{\int} \\
\xleftarrow[\frac{d}{dt}]{}
}
} \quad \textsf{Rampenantwort}
$$
### Verzögerungen {.unnumbered}
Wir haben oben gesehen, dass die Ausgangsgrösse häufig *verzögert* reagiert, wenn die Eingangsgrösse verändert wird. Warum das so ist, wollen wir hier noch kurz anschauen. Wir betrachten dazu wieder beispielhaft den PKW, für den wir später eine Geschwindigkeitsregelung (Tempomat) entwickeln wollen. Die Ausgangsgrösse ist daher die Geschwindigkeit [km/h] und die Eingangsgrösse die Gaspedalstellung [0-100%]. Aus dem Alltag wissen wir intuitiv, dass wenn wir das Gaspedal voll durchdrücken [100%], die Geschwindigkeit nicht sofort (sprunghaft) auf die Maximalgeschwindigkeit springt, sondern die Geschwindigkeit sich allmählich erhöht und sich einem Maximum annähert. Am Anfang ändert sich die Geschwindigkeit stark (hohe Beschleunigung) und mit der Zeit immer weniger, da Reibung/Luftwiderstand etc. zunehmen. Irgendwann ändert sich die Geschwindigkeit nicht mehr (Beharrungs- bzw. Gleichgewichtszustand). Man kann das Auto auch als **Energiespeicher** von Bewegungsenergie (*kinetischer Energie*) betrachten, der von $E_{kin} = 0$ im Stillstand auf $E_{kin} = \frac{1}{2} m v^2$ *geladen* werden muss. Dieses *Laden* des Energiespeichers kann nicht unendlich rasch erfolgen (träge Masse $m$) - es kommt also zu einer **Verzögerung**.
Wir werden feststellen, dass solche Energiespeicher und damit Verzögerungen bei allen Arten von Systemen (mechanisch, elektrisch, thermisch, ...) existieren und damit eine zentrale Rolle in der Regelungstechnik spielen.
## Gliederung
Gemäss den oben erarbeiteten Unterscheidungsmerkmale (mit/ohne Ausgleich bzw. mit/ohne Verzögerungen) können die Regelstrecken folgendermassen gegliedert werden.
Der erste Buchstabe (P oder I) gibt an, ob es sich um eine Strecke mit Ausgleich (P-Strecke) oder ohne Ausgleich (I-Strecke) handelt. Treten Verzögerungen (Energiespeicher) auf, so wird dies mit $T_1$, $T_2$ usw. angehängt, wobei die Nummer der Anzahl der Energiespeicher entspricht ($T_2$ bedeutet z. B., dass das System zwei Energiespeicher enthält). Wir werden uns damit im nächsten Unterrichtsblock genauer beschäftigen.
::: {#tbl-gliederung}
| mit Ausgleich | | ohne Ausgleich | |
|:-----------|:----------|:-----------|:----------|
| ohne Verzögerung | mit Verzögerung | ohne Verzögerung | mit Verzögerung |
| **P** | **P-T~1~** | **I** | **I-T~1~** |
| | **P-T~2~** bzw. **P-T~2S~** | | **I-T~2~** bzw. **I-T~2S~** |
| | **P-T~n~** | | **I-T~n~** |
| | **P-T~t~** | | **I-T~t~** |
Gliederung
:::
## Aufgaben {.unnumbered}
<button class="pdf-export"
data-target="aufgaben2"
data-filename="SYS_RE1_AUFG02.pdf"
aria-label="Aufgaben als PDF speichern"
title="Aufgaben als PDF speichern">
<img src="/images/icons/file-pdf.svg" alt="PDF herunterladen" width="24" height="24">
</button>
:::: {#aufgaben2}
::: {.callout-tip collapse="true" #ex-2-1}
### Aufgabe 2.1
Ein Differenzdrucksensor hat einen Messbereich von -50 mbar bis +50 mbar und gibt eine Ausgangsspannung von -10 V (bei -50 mbar) bis +10 V (bei +50 mbar) aus.
(a) Stelle die (statische) Kennlinie grafisch dar (inkl. Achsenbeschriftungen). Gehe dabei von perfekt linearem Verhalten aus.
(b) Bestimme den Proportionalbeiwert $K_P$ und gebe diesen mit Einheit an.
$$
K_P =
$$
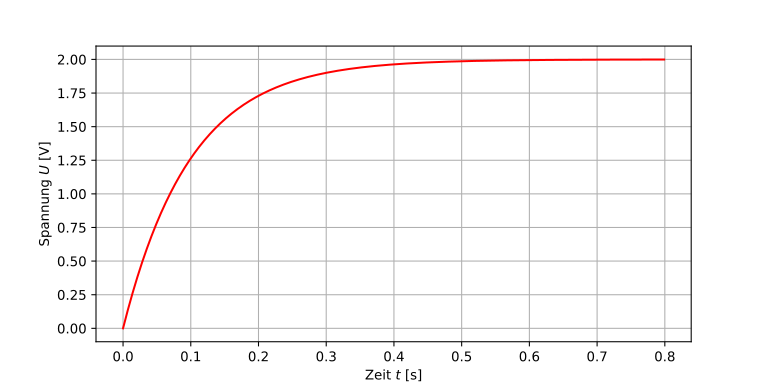
(c) Du hast vom Hersteller die untenstehende Sprungantwort des Sensors erhalten. Bestimme die Zeitkonstante $T_1$?
$$
T_1 =
$$
(d) Welche Druckdifferenz wurde für diese Sprungantwort am Sensor aufgeprägt?
$$
\Delta p =
$$
:::: {.callout-important collapse="true"}
### Lösung
(a) Bei einem Sensor ist die Eingangsgrösse die physikalische Grösse (hier Differenzdruck) und die Ausgangsgrösse das elektrische Signal (hier Spannung).
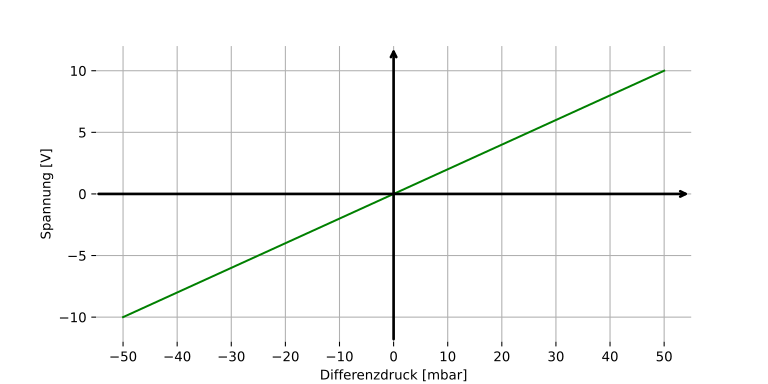
(b) Der Proportionalbeiwert $K_P$ entspricht der Steigung der Kennlinie. Bei einer linearen Kennlinie kann die Steigung mit einem beliebigen Steigungsdreieck bestimmt werden.
$$
K_P = \frac{10\,\mathrm{V} - (-10\,\mathrm{V})}{50\,\mathrm{mbar} - (-50\,\mathrm{mbar})} = \frac{20\,\mathrm{V}}{100\,\mathrm{mbar}} = 0.2 \frac{\mathrm{V}}{\mathrm{mbar}}
$$
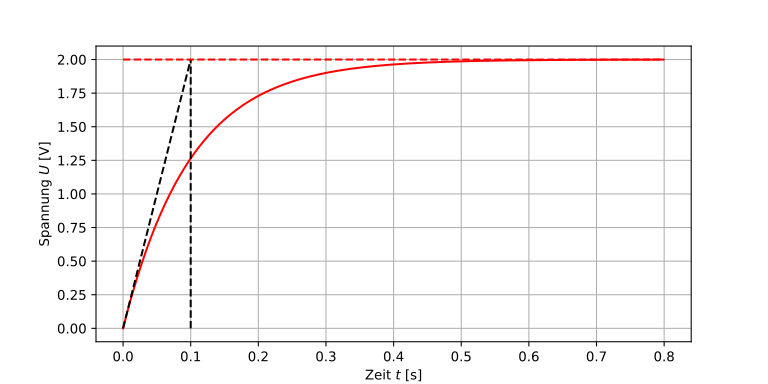
(c) Bei einem P-T~1~ kann die Zeitkonstante $T_1$ mittels Tangente am Startpunkt bestimmt werden (Lot vom Schnittpunkt des stationären Endwertes fällen). Alternativ: Nach Ablauf der Zeitkonstante ist die Sprungantwort auf 63% des stationären Endwertes angestiegen ($0.63 \cdot 2 = 1.26$).
$$
T_1 = 0.1\,s
$$
(d) Für einen stationären Endwert von 2 V ist gemäss Kennlinie eine Druckdifferenz von 10 mbar erforderlich. Alternativ kann das Ergebnis gemäss $\Delta U = K_P \cdot \Delta p$ auch rechnerisch ermittelt werden.
$$
\Delta p = \frac{\Delta U}{K_P} = \frac{2\,\mathrm{V}}{0.2 \frac{\mathrm{V}}{\mathrm{mbar}}} = 10\,\mathrm{mbar}
$$
::::
:::
::: {.callout-tip collapse="true" #ex-2-2}
### Aufgabe 2.2
Ein quaderförmiger Wassertank mit der Grundfläche 1m x 1m wird mit Wasser befüllt. Der Zufluss beträgt 5 Liter pro Sekunde und nichts fliesst aus dem Tank heraus. Für eine zukünftige Regelung des Füllstandes $h$ sollst du erste Überlegungen anstellen.
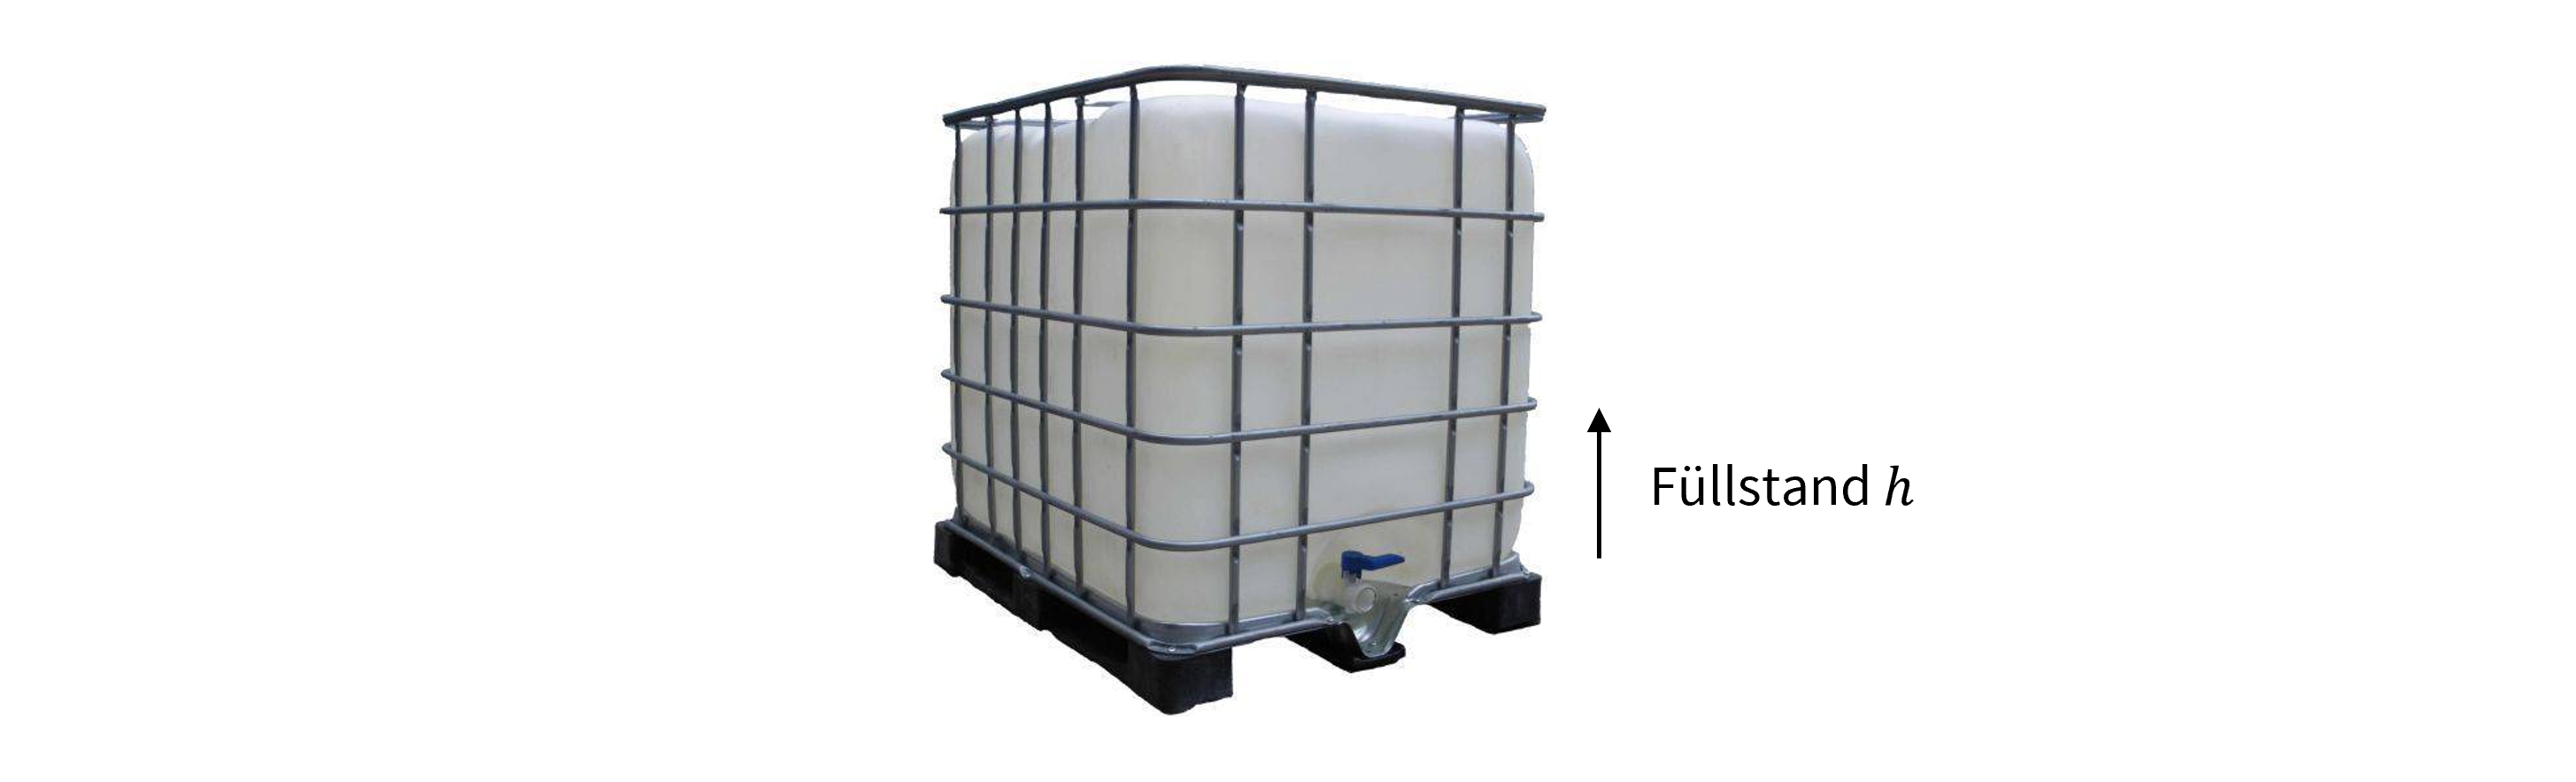
a) Würdest du dieses System als Regelstrecke mit Ausgleich oder als Regelstrecke ohne Ausgleich einstufen? (Eingangsgrösse: Volumenstrom, Ausgangsgrösse: Füllstand)
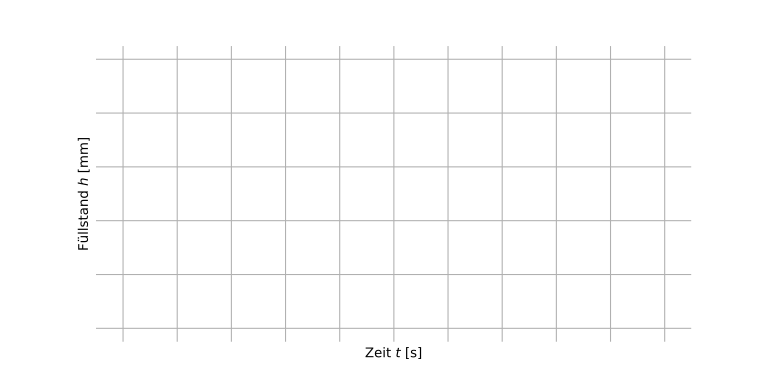
b) Skizziere den zeitlichen Verlauf des Füllstandes für die ersten 10 s im untenstehenden Diagramm (Annahme: Tank ist leer ($h = 0$) bei $t = 0$). Beschrifte die Achsen vollständig.
:::: {.callout-important collapse="true"}
### Lösung
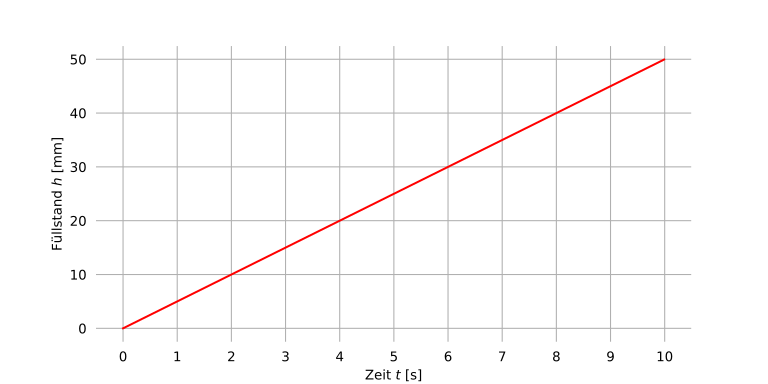
(a) Bei einer konstanten Eingangsgrösse (also einem konstanten Volumenstrom) strebt die Ausgangsgrösse (also der Füllstand) nicht gegen einen stationären Endwert, sondern steigt kontinuierlich an. Daher handelt es sich um eine Regelstrecke ohne Ausgleich (auch I-Strecke genannt).
(b) Pro Sekunde steigt der Füllstand um:
$$
\Delta h = \frac{5\,\mathrm{l/s}}{1\,\mathrm{m^2}} = \frac{0.005\,\mathrm{m^3/s}}{1\,\mathrm{m^2}} = 0.005\,\mathrm{m/s} = 5\,\mathrm{mm/s}
$$
::::
:::
::: {.callout-tip collapse="true" #ex-2-3}
### Aufgabe 2.3
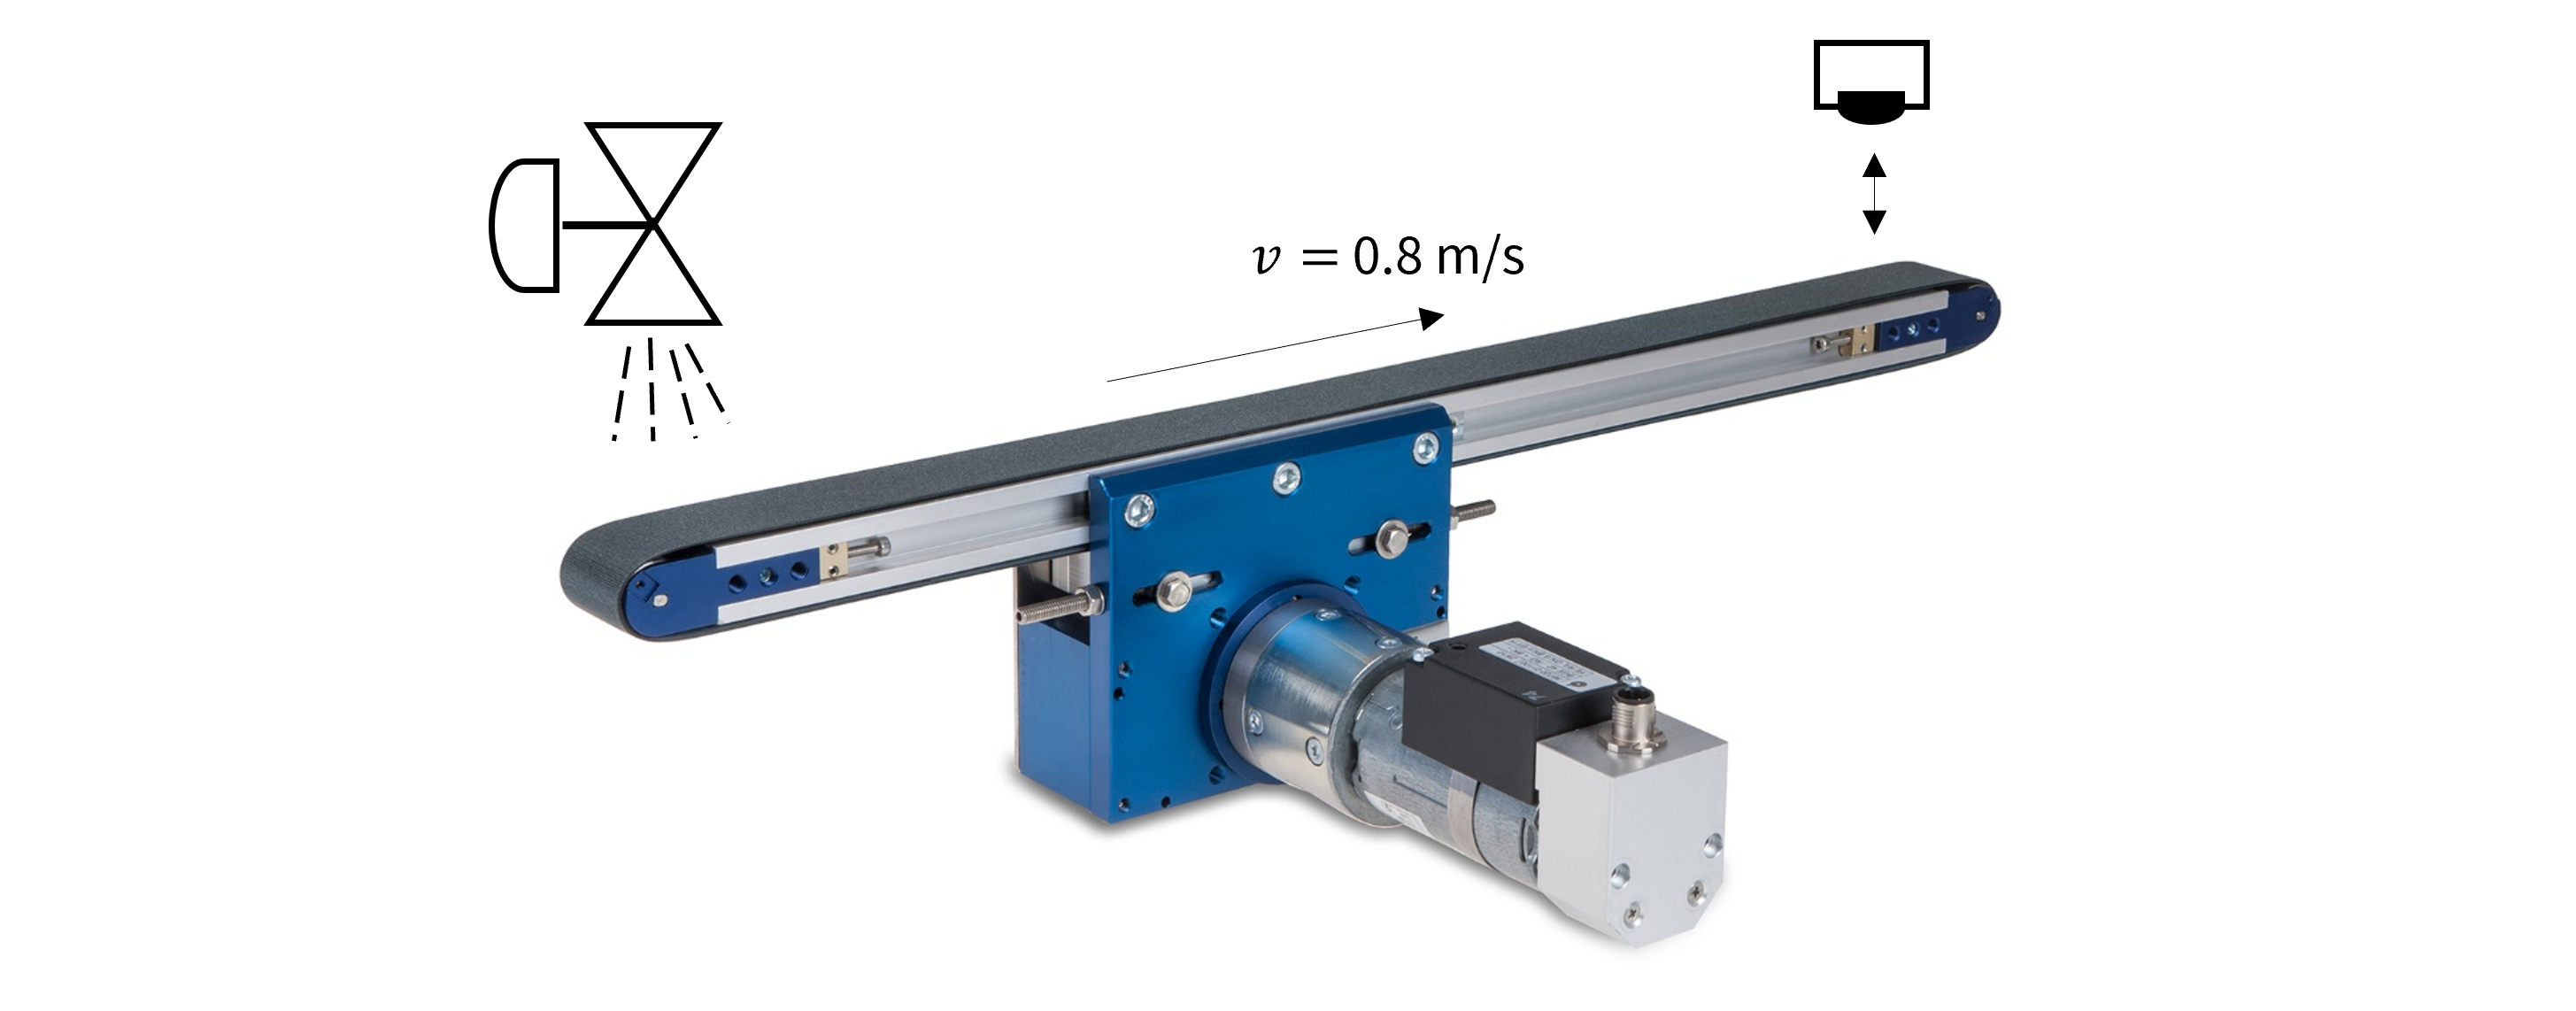
Für einen Beschichtungsprozess wird ein Förderband verwendet, das eine Länge von 2 m hat und die Produkte mit einer Geschwindigkeit $v$ von 0.8 m/s befördert. Mit was für einer **Verzugszeit (Totzeit $T_t$)** ist im Minimum zu rechnen, wenn das Stellglied am einen Ende und das Messsystem (Sensor) am anderen Ende des Förderbandes angebracht sind?
:::: {.callout-important collapse="true"}
### Lösung
Die Totzeit $T_t$ entspricht der Zeit, die verstreicht, bis das Produkt von der einen Seite des Förderbands (wo sich das Stellglied befindet) auf der anderen Seite angekommen ist (wo sich der Sensor befindet). Diese Zeitdauer lässt sich bei konstanter Geschwindigkeit $v$ und Förderbandlänge $l$ bestimmen.
$$
T_t = \frac{l}{v} = \frac{2\,\mathrm{m}}{0.8\,\frac{\mathrm{m}}{\mathrm{s}}} = 2.5\,\mathrm{s}
$$
::::
:::
::::