2 Kaskadenregelung
Eine Limitierung des bisher betrachteten einschleifigen Standardregelkreises besteht darin, dass sich das Führungs- und Störverhalten grundsätzlich nicht gleichzeitig optimieren lässt. Komplexere Regelkreisstrukturen, sogenannte vermaschte Regelkreise, bieten diesbezüglich Vorteile.
Die erste Erweiterung, die wir anschauen, nennt sich Kaskadenregelung (auch unterlagerte Regelung genannt).
- Du kannst erklären, wie mit einer Kaskadenregelung die Dynamik eines Regelkreises verbessert werden kann.
- Du kannst beurteilen, in welchen Fällen eine Kaskadenregelung möglich bzw. sinnvoll ist.
- Du kannst eine Kaskadenregelung in BORIS entwerfen/umsetzen.
2.1 Motivation
Viele komplexe regelungstechnische Systeme weisen folgende Merkmale auf:
- Die Regelstrecke besteht aus verschiedenen Teilen, die unterschiedliche Zeitkonstanten aufweisen, d. h. es gibt z. B. einen flinken und einen trägen Teil.
- Es sollen mehrere Grössen (z. B. Position und Geschwindigkeit) gleichzeitig geregelt werden.
In solchen Fällen kann eine kaskadierte Regelung vorteilhaft sein. Dabei werden zwei oder mehr Regelkreise ineinandergeschachtelt und dazwischen jeweils eine Hilfsregelgrösse (zusätzliche Messgrösse) abgegriffen. In Abb. 2.1 ist ein kaskadierter Regelkreis mit zwei Kaskaden abgebildet.
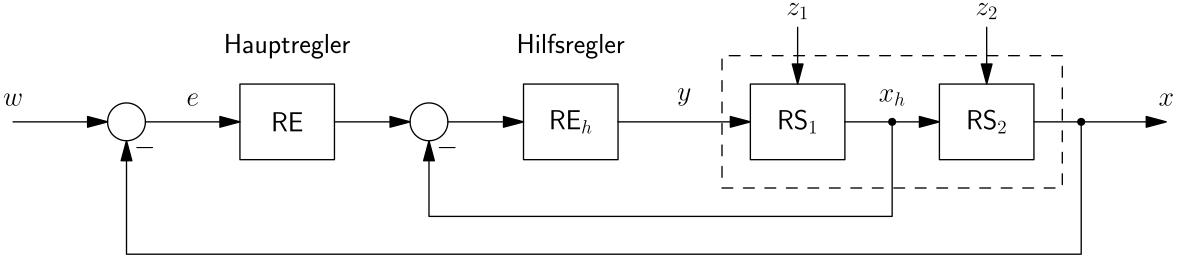
Der oben abgebildete kaskadierte Regelkreis besteht nun aus zwei Schleifen:
- Äusserer Regelkreis mit dem Hauptregler
- Innerer Regelkreis mit dem Hilfsregler
Das Besondere an dieser Struktur ist, dass die Ausgangsgrösse des Hauptreglers als Führungsgrösse (Sollwert) des inneren Regelkreises fungiert. Der innere Regelkreis sollte deutlich schneller sein als der äussere, denn dann werden Störungen im inneren Kreis weitgehend ausgeregelt bevor sie sich auf den äusseren Kreis auswirken. Der äussere Regelkreis sorgt (wie gehabt) dafür, dass die eigentliche Zielgrösse (Hauptregelgrösse) erreicht wird (Führungsverhalten).
Durch die Kaskadierung kann sowohl das Führungs- als auch das Störverhalten verbessert werden. Der innere Regelkreis kann auf gutes Störverhalten optimiert werden, während der äussere Regelkreis auf gutes Führungsverhalten optimiert wird.
Wir betrachten nochmals das Beispiel aus Aufg. 1.2, bei dem die Temperatur in einem Rührkessel geregelt wird, indem ein Heizmedium (z. B. Dampf) den Heizmantel durchströmt und damit Wärme an das Medium im Innern des Kessels abgibt.
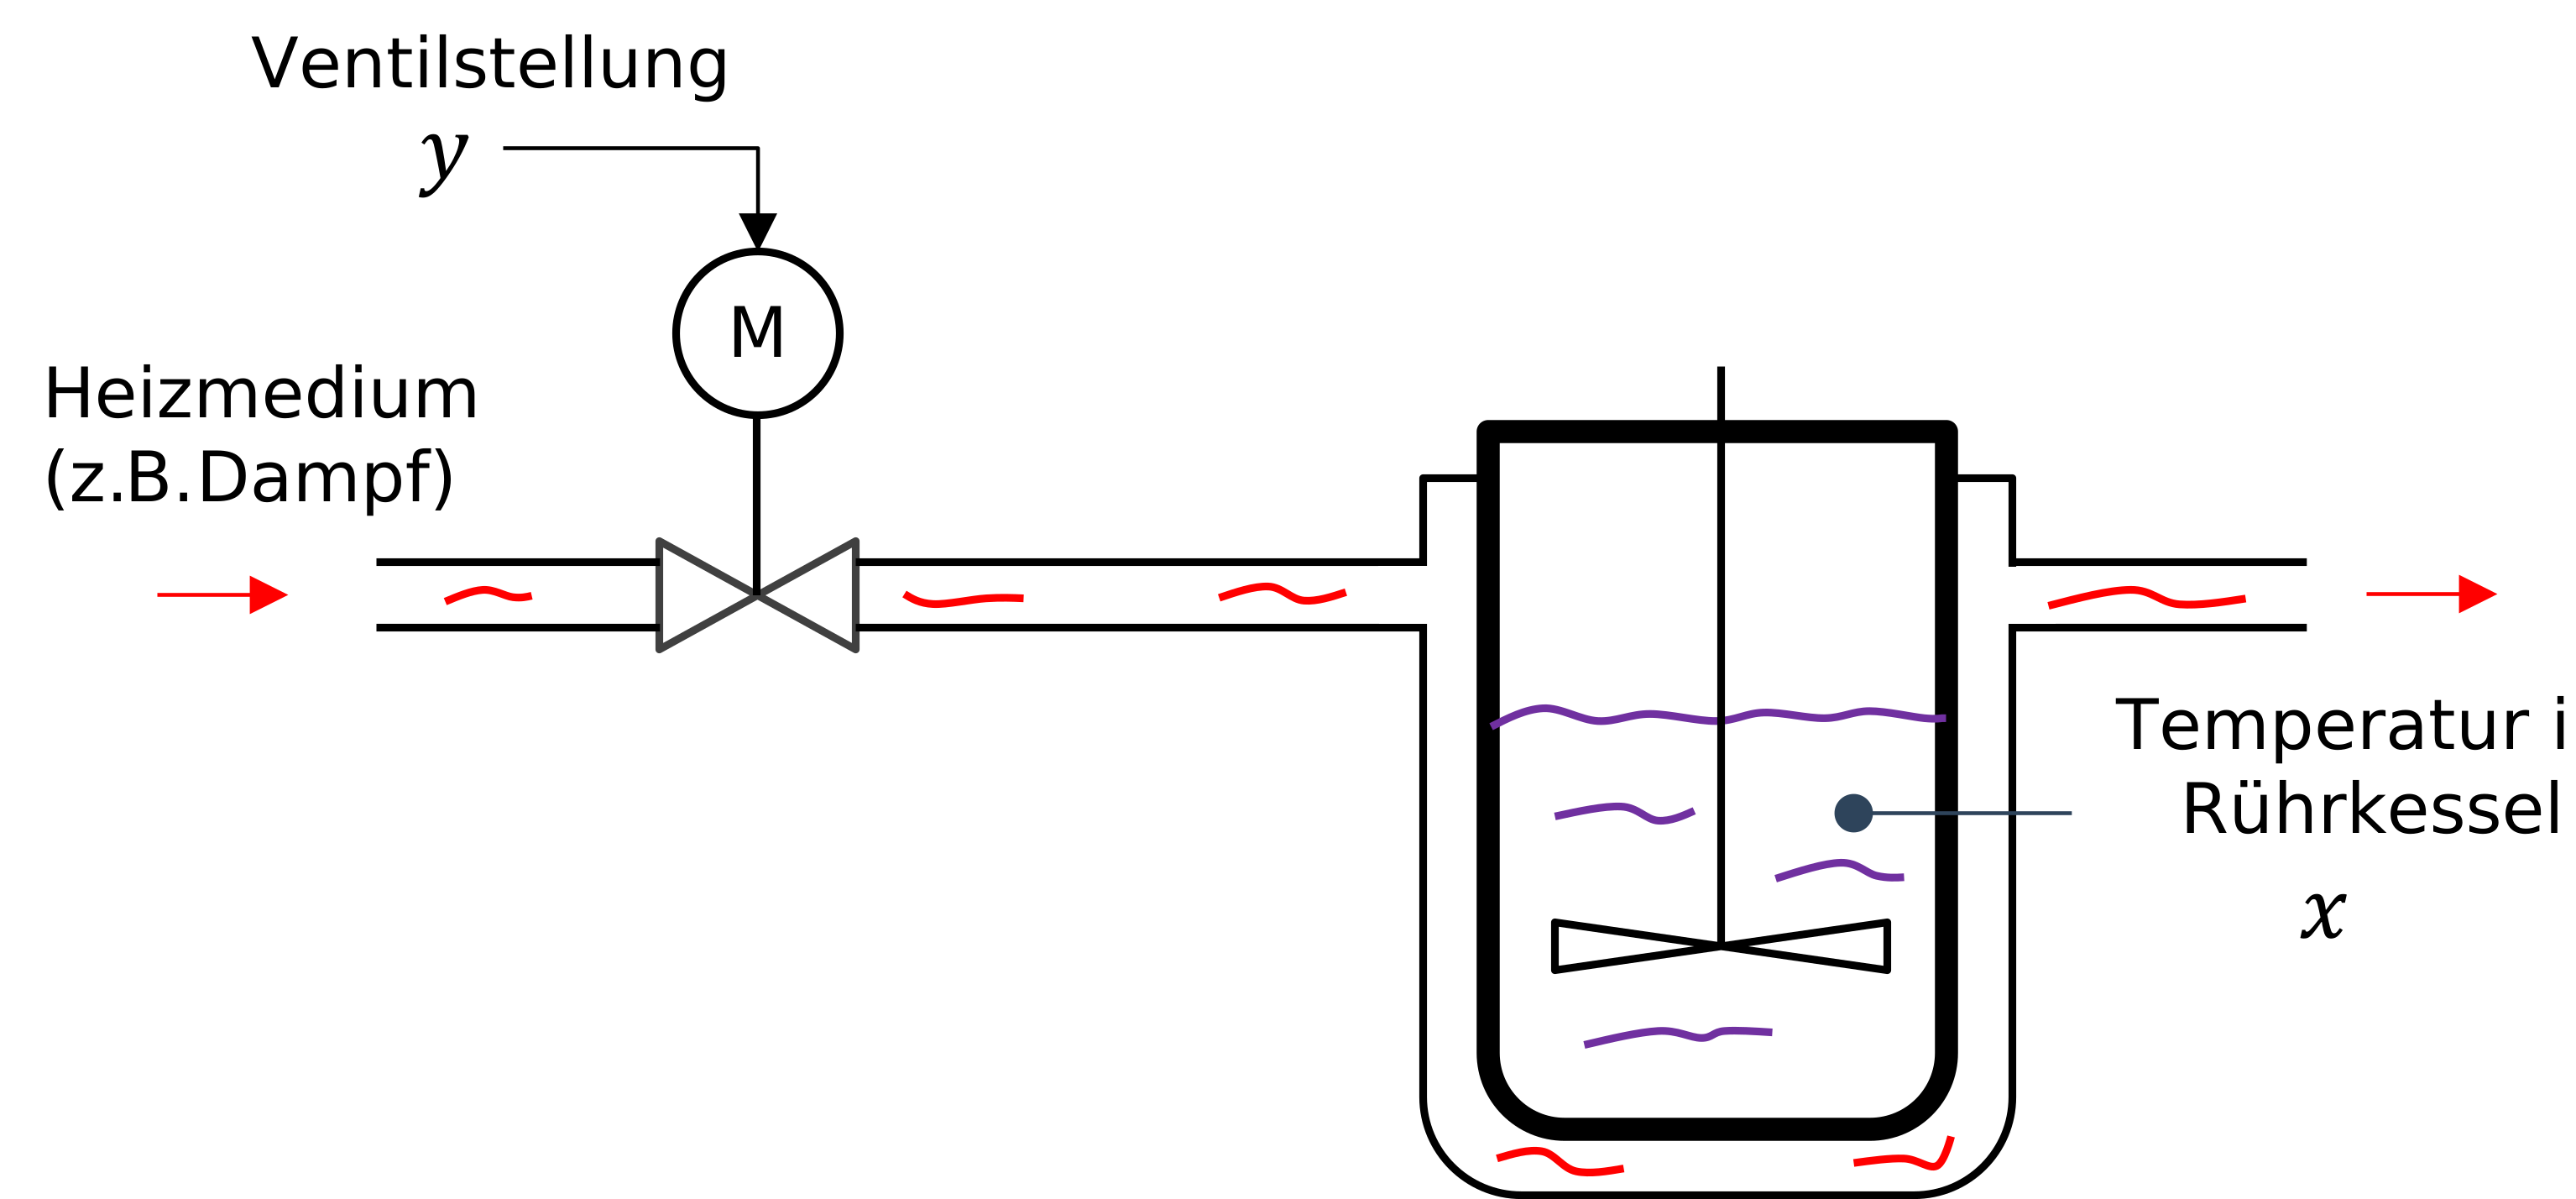
Wir stellen fest, dass ein solches System prädestiniert ist für eine Kaskadenregelung, da die Regelstrecke in zwei Teile aufgeteilt werden kann.
- Streckenteil I (RS1): Ventil bzw. Strömung des Heizmediums (flink)
- Streckenteil II (RS2): Wärmeübertragung an das Medium im Rührkessel (träge)
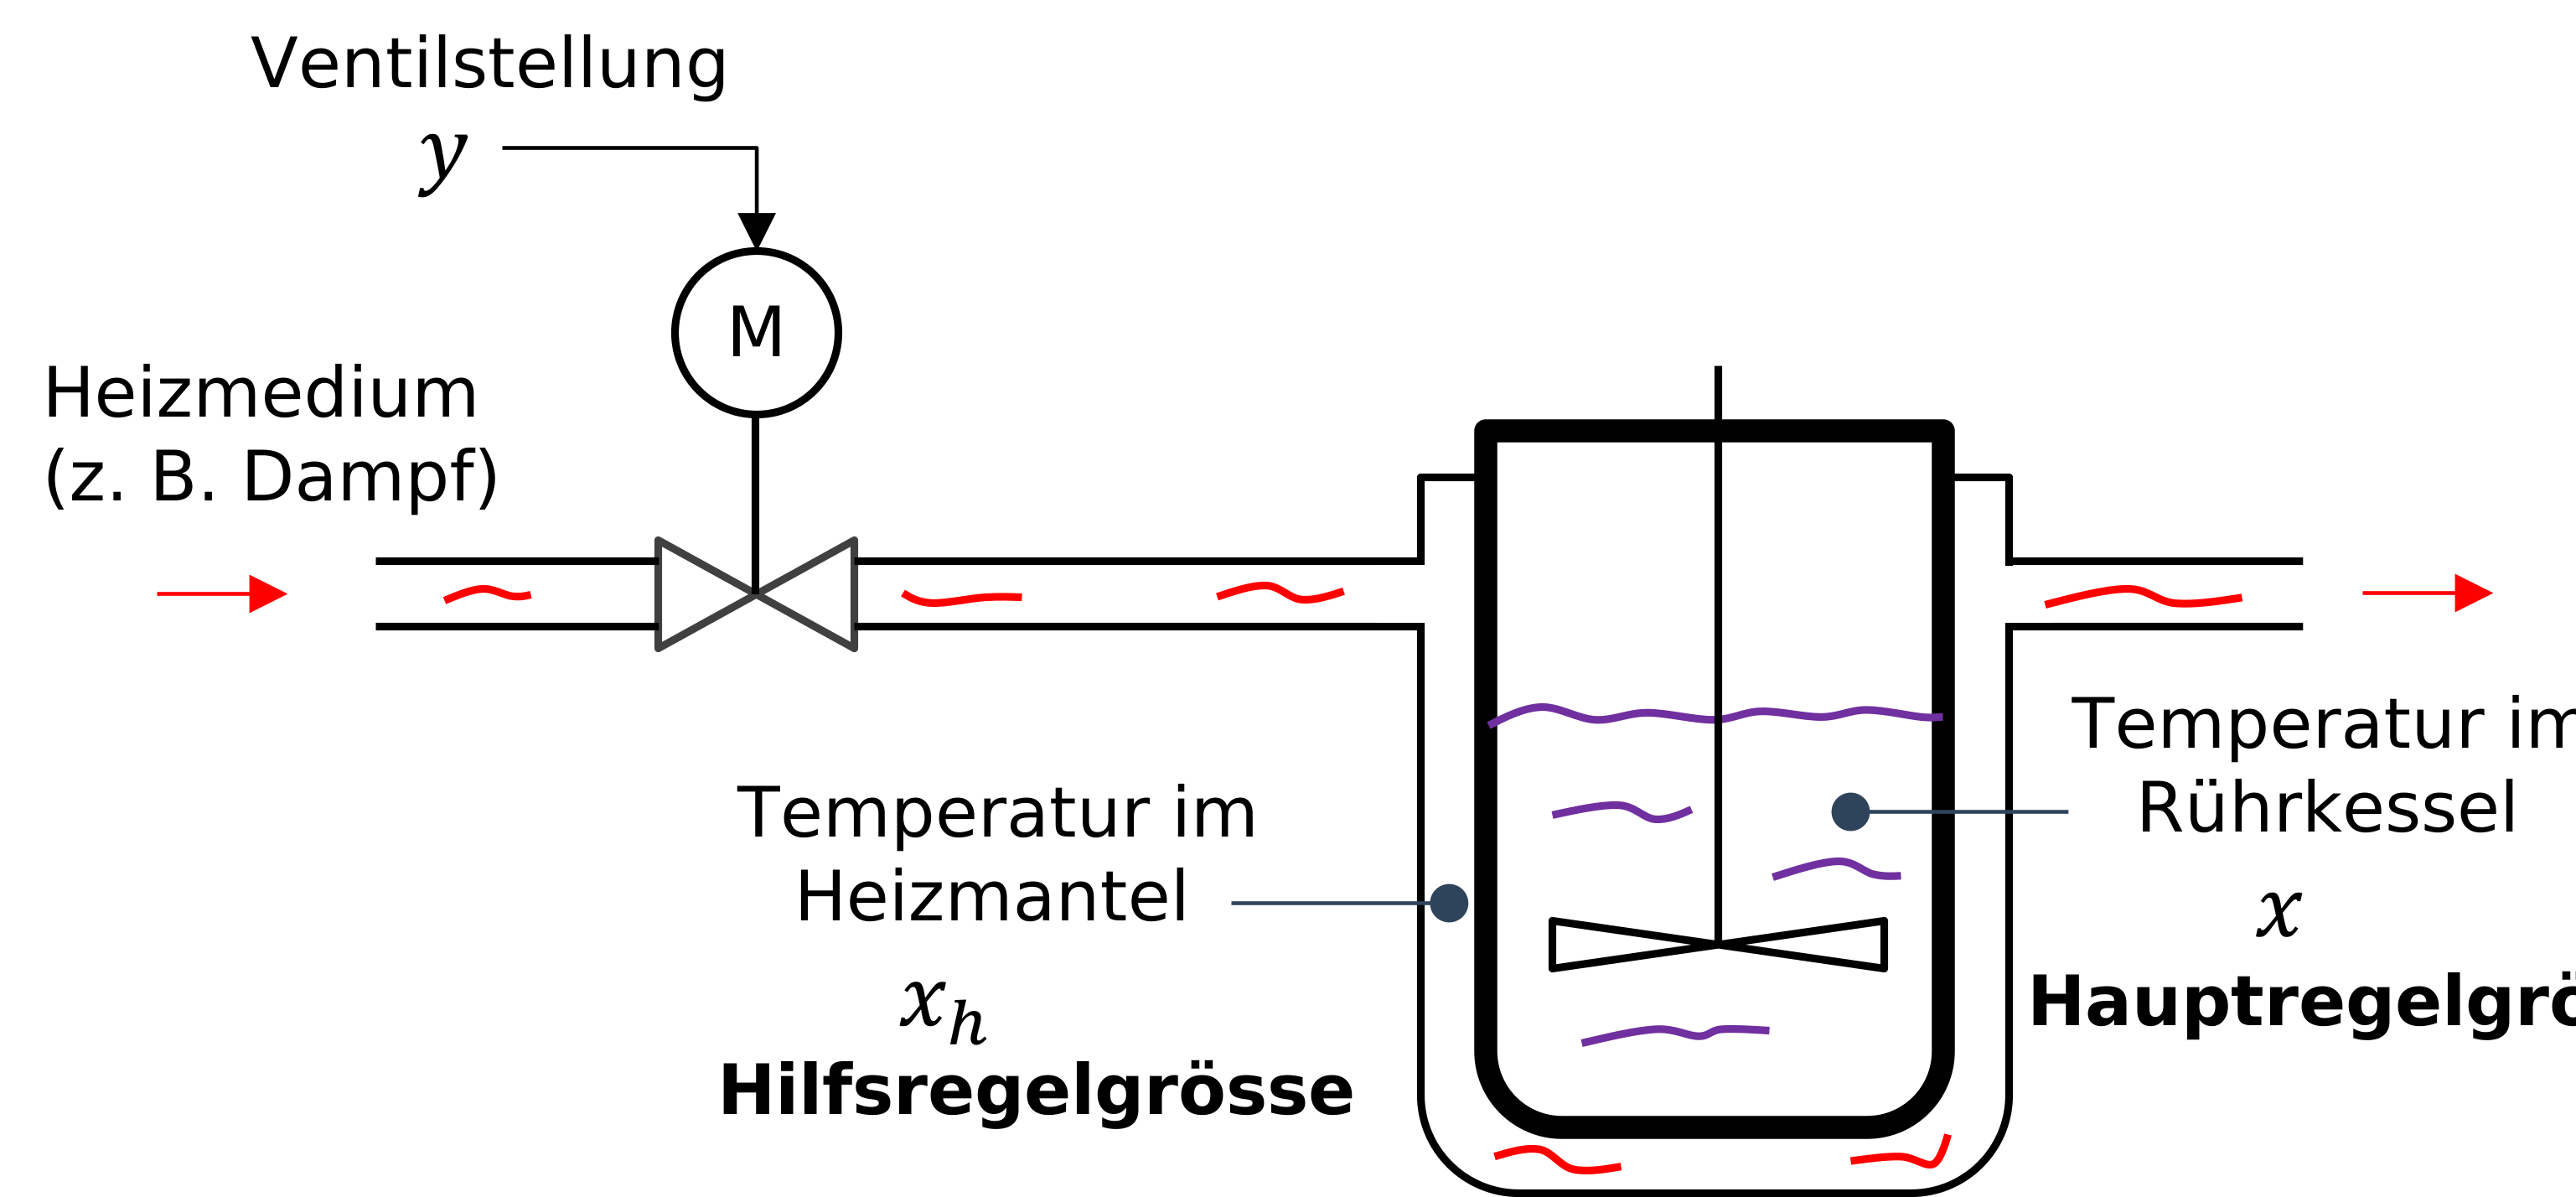
Wir messen die Hilfsregelgrösse x_h (Temperatur des Heizmediums) zwischen den beiden Streckenteilen und können damit eine Kaskadenregelung aufbauen. Der innere Regelkreis kann z. B. eine Störung der Dampfzufuhr (z. B. Druckschwankungen) rasch erkennen und kompensieren, bevor diese sich auf die eigentliche Zielgrösse (Temperatur im Rührkessel) auswirkt.
Ein weiteres anschauliches Beispiel ist die Lageregelung, die u. a. bei einer CNC-Achse verwendet wird. Die entsprechende Regelkreisstruktur haben wir bereits in Abb. 1.2 gesehen. Hier ist sie nochmals (ohne die Vorsteuerung, die wir erst später behandeln) abgebildet.
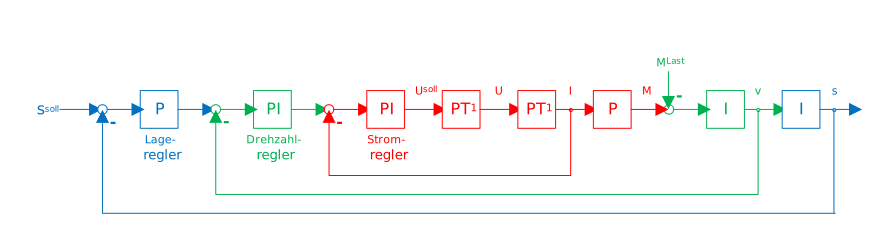
Hier liegt sogar eine dreistufige Kaskadierung vor, wobei im innersten Kreis der Strom geregelt wird, im mittleren Kreis die Geschwindigkeit und im äussersten Kreis die Position. Als Hauptregler genügt hier ein P-Regler, da das letzte RS-Glied ein I-Glied ist (Integration der Geschwindigkeit) und keine Störgrössen eingreifen. Als Geschwindigkeitsregler wird ein PI-Regler verwendet, da damit eine Störgrösse (Last, Reibung, …) im mittleren Streckenteil ausgeregelt werden kann (die anzutreibende Last und Reibung etc. treten als Bremsmoment auf, was in obiger Abb. schön zu sehen ist).
2.2 Reglerentwurf
Damit eine Kaskadenregelung anwendbar ist, muss die Regelstrecke in Teilstrecken aufgeteilt werden können und dazwischen eine Hilfsregelgrösse x_h erfasst werden können.
Der Reglerentwurf einer Kaskadenregelung erfolgt immer von innen nach aussen! Dabei können die bekannten Entwurfsverfahren verwendet werden (z. B. CHR).
Entwurf des Hilfsreglers REh (= innerer Regelkreis) für den ersten Streckenteil RS1 (in der Regel für gutes Störverhalten).
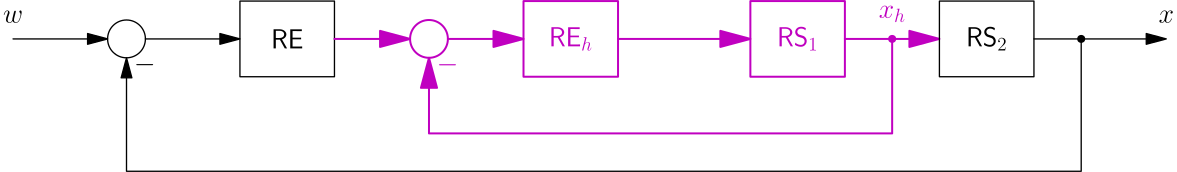
☝️ Stationäre Genauigkeit ist beim inneren Regelkreis nicht zwingend nötig, da diese vom äusseren Regelkreis sichergestellt werden kann.
Entwurf des Hauptreglers RE (= äusserer Regelkreis) für die Reihenschaltung des inneren Regelkreises und dem restlichen Streckenteil RS2 (üblicherweise für gutes Führungsverhalten).
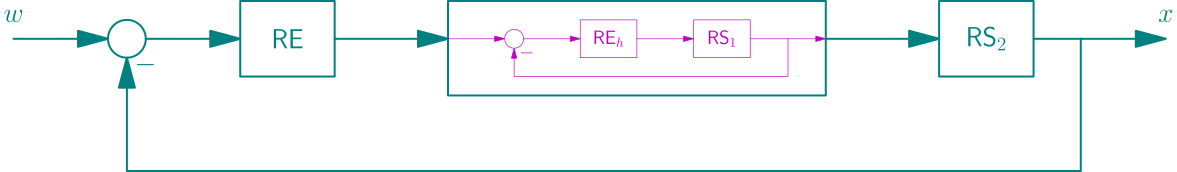
☝️ Der innere Regelkreis kann gedanklich als einzelnes Übertragungsglied (einzelner Block) betrachtet werden.
☝️ Beim Erfassen der Sprungantwort (des geschlossenen inneren Regelkreises und dem restlichen Streckenteil RS2) muss beachtet werden, dass sich der Hilfsregler nicht in der Stellgrössenbegrenzung befindet → Stellgrösse kontrollieren!
2.2.1 Anmerkungen
Für eine effektive Wirkung sollte der innere Regelkreis deutlich schneller sein als der äussere Regelkreis. Störungen können dann vom inneren Regelkreis bekämpft werden, bevor sie den äusseren Regelkreis erheblich beeinflussen.
\textsf{Faustregel} \qquad T_{\textsf{innen}} \approx \frac{1}{3} \, \textsf{bis} \, \frac{1}{10} T_{\textsf{aussen}}
Durch die Kaskadenregelung verbessert sich generell das Führungs- sowie das Störverhalten, v. a. bei Störungen in den inneren Streckenteilen ist die Kaskadenregelung sehr effektiv.
Eine Kaskadenregelung ist nur anwendbar, wenn die Regelstrecke aufgeteilt und dazwischen eine Messgrösse (Hilfsregelgrösse) abgegriffen werden kann. Natürlich ist diese zusätzliche Messgrösse mit Mehraufwand bzw. Kosten verbunden.
Es sind auch mehr als zwei Kaskaden möglich. Der Reglerentwurf erfolgt immer von innen nach aussen.
Aufgaben
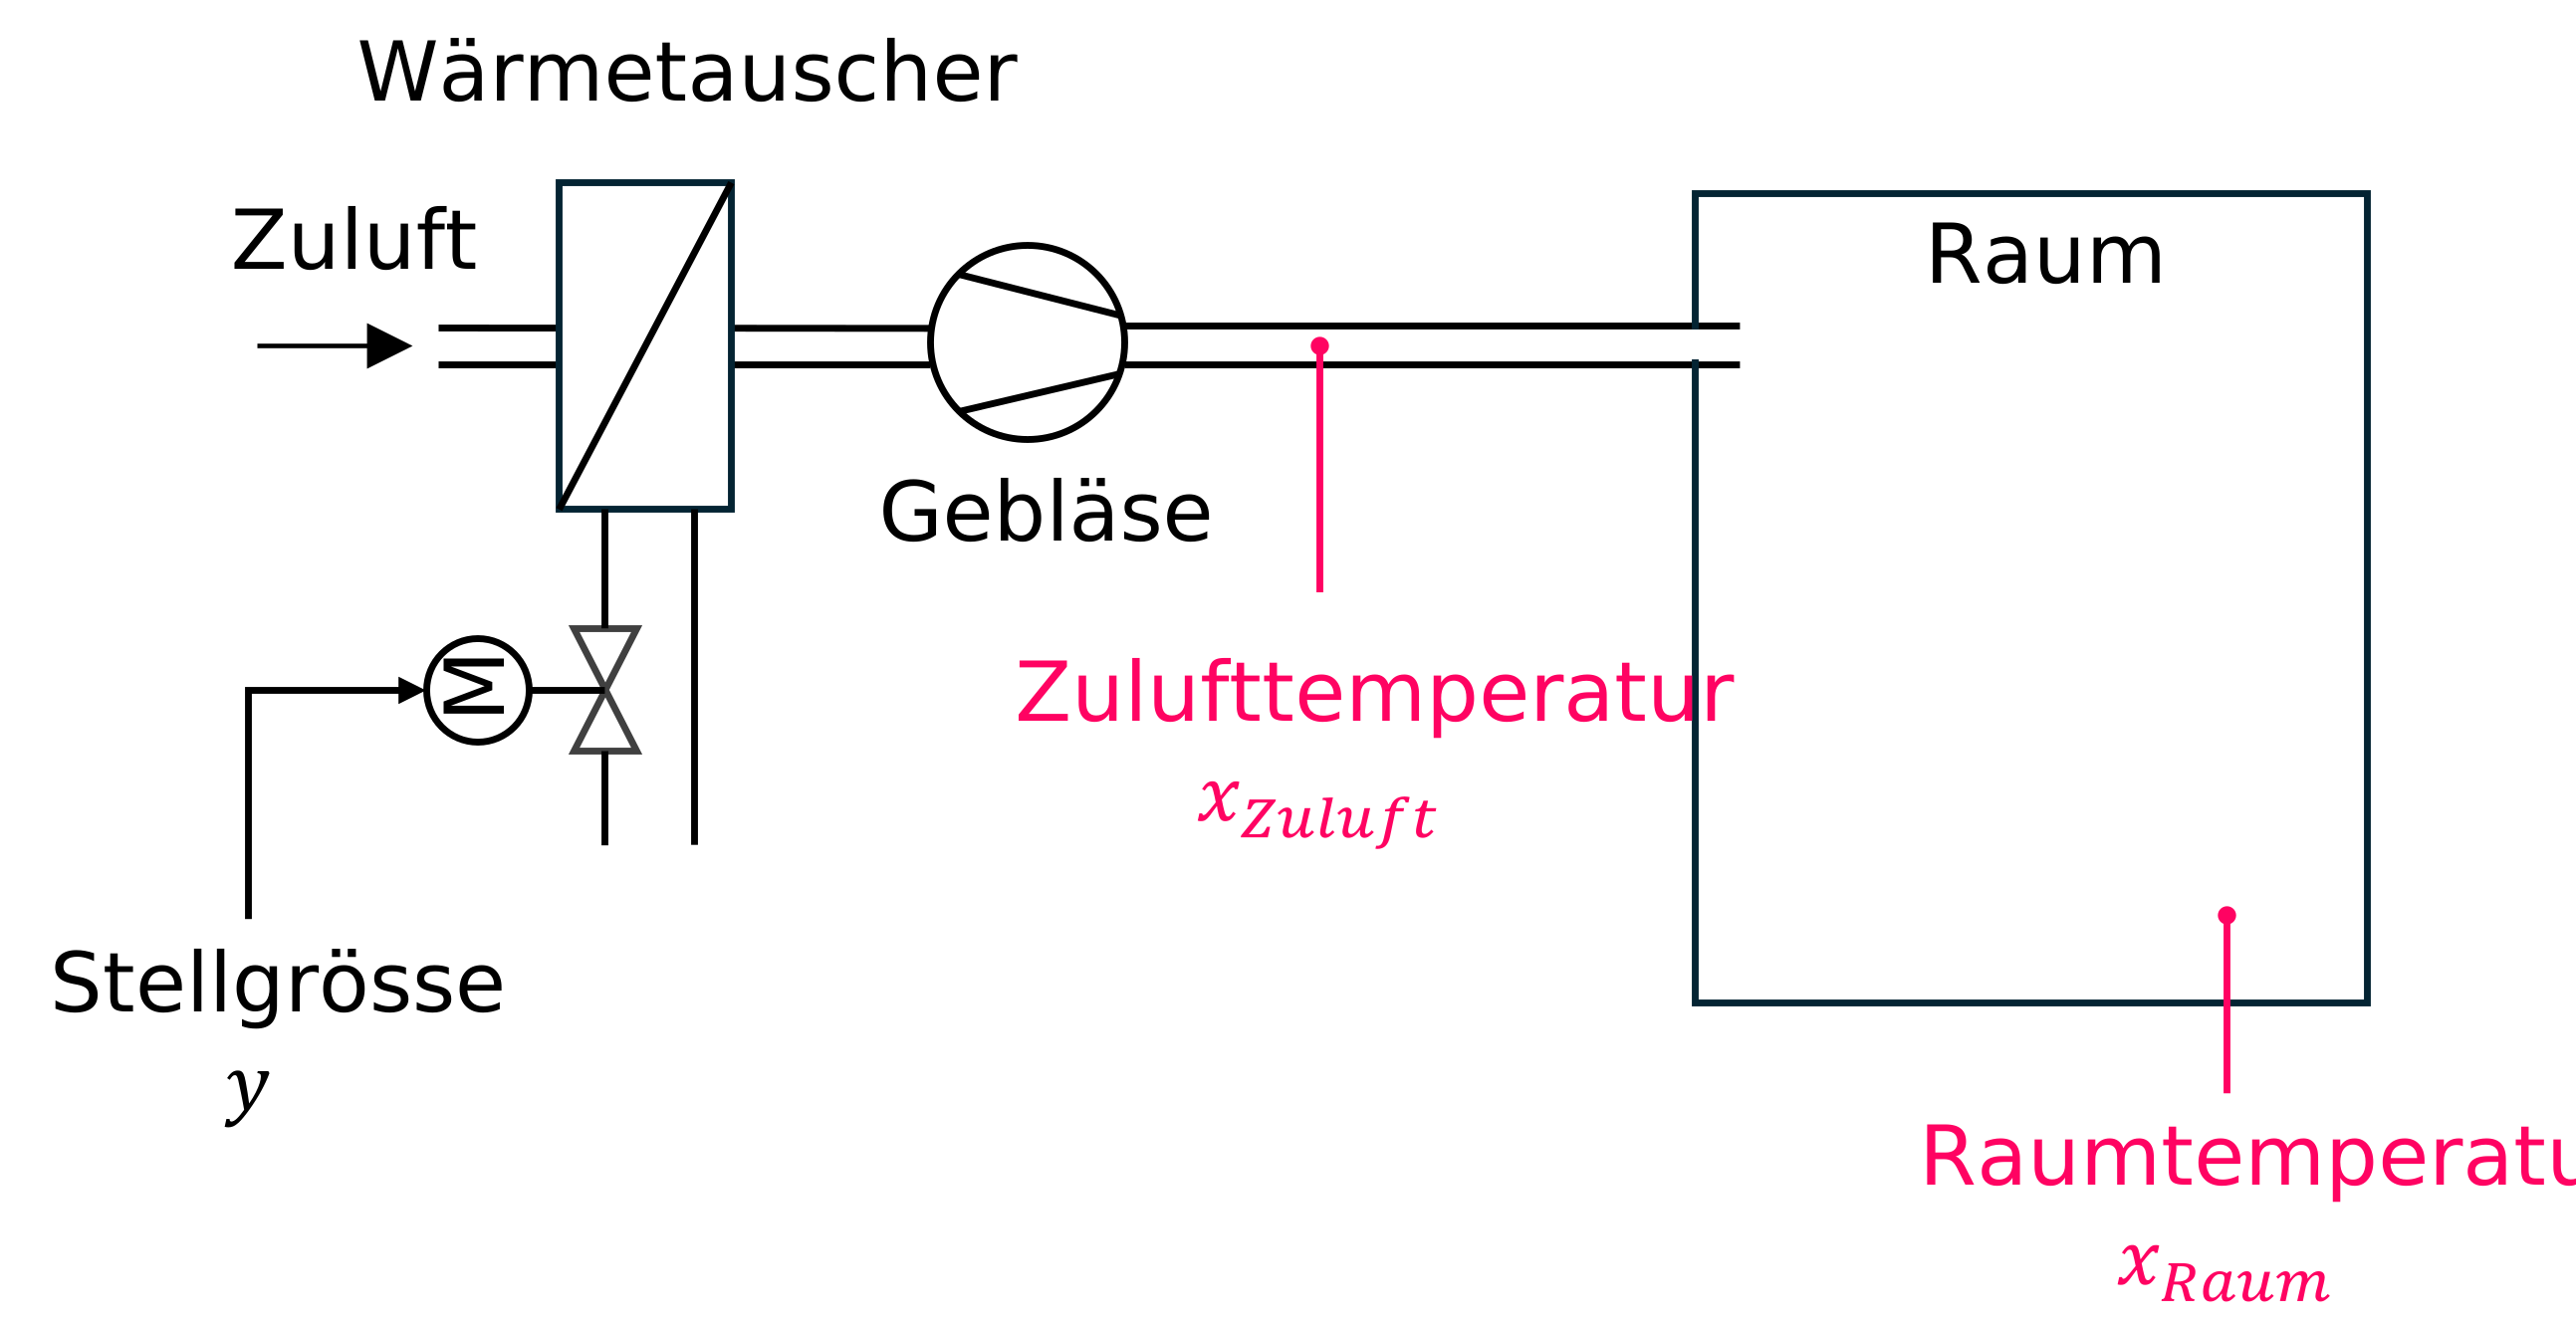
In dieser Aufgabe geht es um eine Raumtemperaturregelung, wobei eine Raumlüftung eingesetzt wird, d. h. die einströmende Luft (Zuluft) wird von einem Wärmetauscher erwärmt. Wir werden sehen, dass sich für eine solche Regelung eine Kaskadierung bestens eignet.
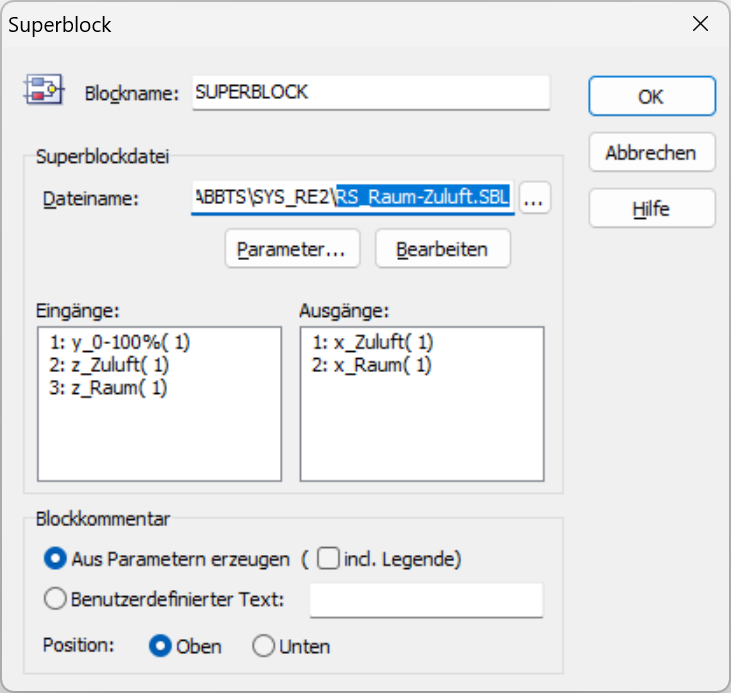
Das Modell der Regelstrecke liegt als Superblock RS_Raum-Zuluft.sbl vor, wobei nachfolgend die Ein- bzw. Ausgänge davon aufgelistet sind.
Die Regelstrecke besteht aus zwei Teilen, wobei dazwischen die Hilfsregelgrösse Zulufttemperatur x_{\textrm{Zuluft}} abgegriffen wird. Ebenfalls können optional Störgrössen simuliert werden, wobei z_{\textrm{Zuluft}} nach dem ersten Streckenteil und z_{\textrm{Raum}} nach dem zweiten Streckenteil einwirken.
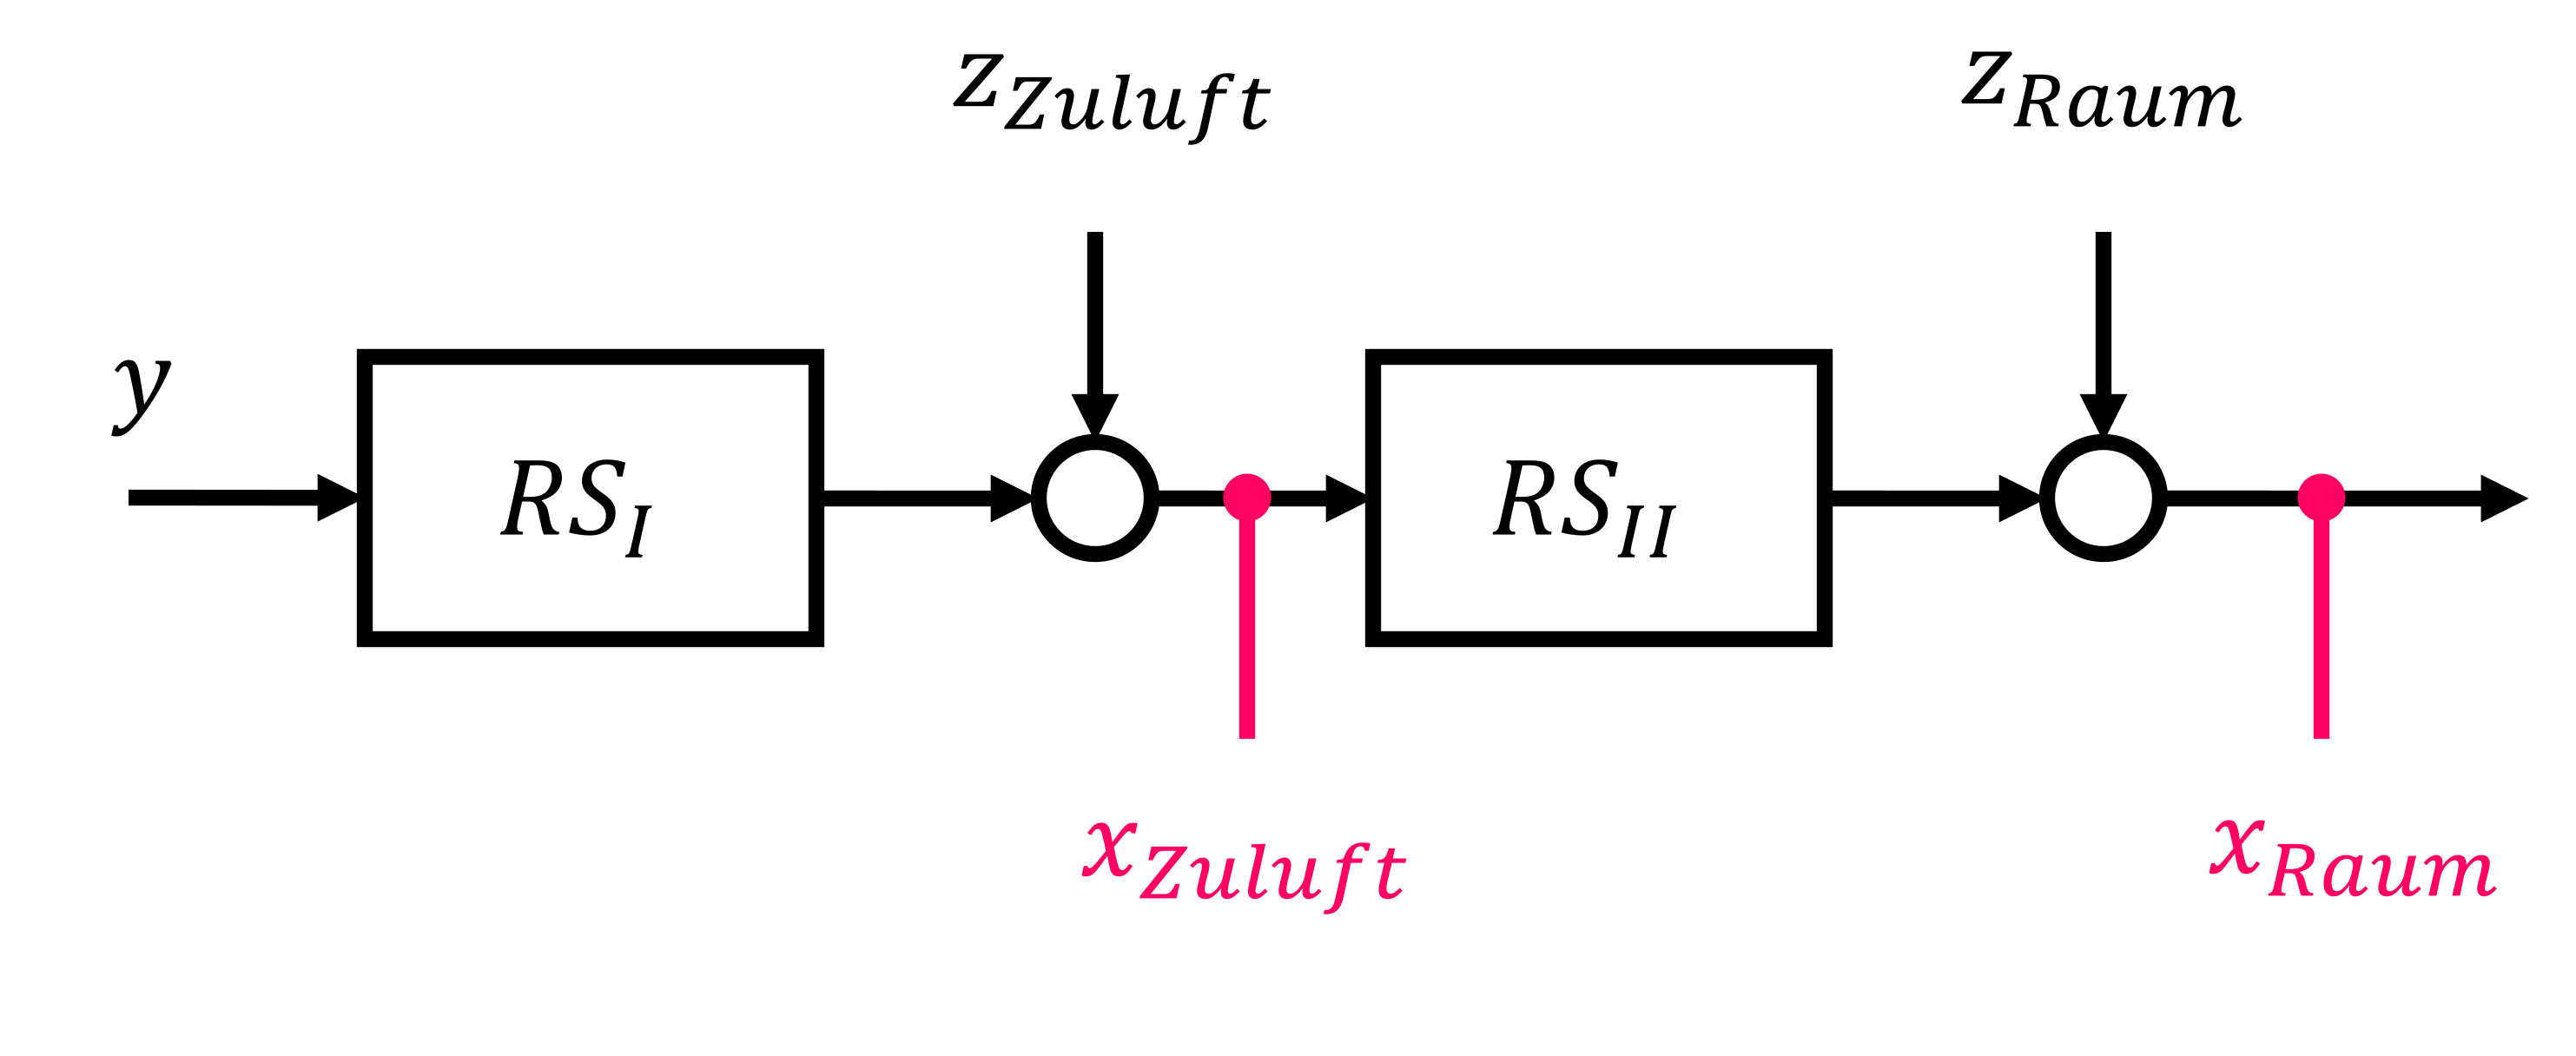
Baue zuerst einen einschleifigen Regelkreis auf (Standardregelkreis). Das heisst, wir ignorieren die Messung der Zulufttemperatur (d. h. wir verwenden hier nur die Raumtemperatur x_{\textrm{Raum}}). Verwende einen Reglertyp bzw. ein Entwurfsverfahren deiner Wahl.
Verwende nun die Messung der Zulufttemperatur x_{\textrm{Zuluft}} und entwerfe eine Kaskadenregelung. Die Raumtemperatur x_{\textrm{Raum}} ist die Hauptregelgrösse und die Zulufttemperatur x_{\textrm{Zuluft}} die Hilfsregelgrösse. Verwende wiederum Regler bzw. Entwurfsverfahren deiner Wahl.
Vergleiche den einschleifigen Regelkreis mit der Kaskadenregelung sowohl hinsichtlich des Führungsverhaltens als auch des Störverhaltens und notiere jeweilige Vor- bzw. Nachteile.
Bei dieser Aufgabe soll eine Kaskadenregelung eines DC-Motors entworfen werden, wobei das Modell ebenfalls als Superblock RS_DC-Motor.sbl vorliegt. Stelle die Zeitschrittweite für Simulationen mit dieser Regelstrecke auf 0.5 ms ein, da die Regelstrecke sehr dynamisch ist.
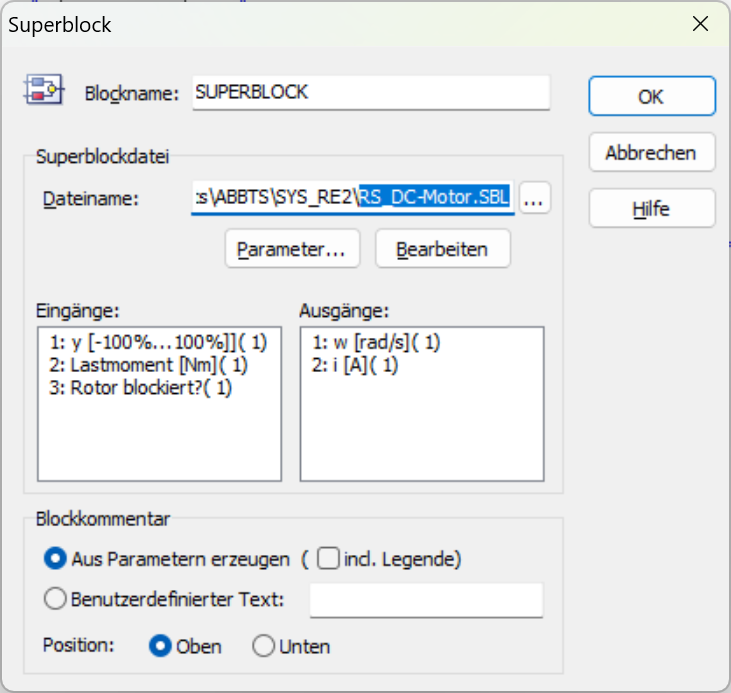
Der innere Regelkreis soll den Strom i regeln, während der äussere Regelkreis die Drehzahl (Winkelgeschwindigkeit) \omega regelt.
Entwerfe den Stromregler (innerer Regelkreis) gemäss dem CHR-Entwurfsverfahren, wobei ein PI-Regler für gutes Störverhalten (ohne Überschwingen) verwendet werden soll. Damit du eine Sprungantwort der Strom-Regelstrecke simulieren kannst, hat der Superblock einen Eingang Rotor blockiert? mit dem du den Rotor “festhalten” kannst (z. B. kann an diesem Eingang ein Schalter aus der Palette Aktion angehängt werden). Wenn der Rotor nicht blockiert wird und er hochdreht, dann fällt der Strom rasch wieder ab, was die Auswertung der Sprungantwort erschwert. Überzeuge dich davon in der Simulation.
☝️ Als Eingangsgrösse hat die Regelstrecke ein PWM-Signal, d. h. ist beschränkt auf +/-100 [%]. Stelle die Stellgrössenbeschränkung des Stromreglers entsprechend ein.
Der Hauptregler (äusserer Regelkreis) soll die Drehzahl \omega regeln. Entwerfe diesen ebenfalls gemäss dem CHR-Entwurfsverfahren, wobei ein PI-Regler für gutes Führungsverhalten (ohne Überschwingen) verwendet werden soll.
☝️ Hier muss man aufpassen, dass die Sprungantwort mit einem sinnvollen (nicht zu grossen) Eingangssprung gemacht wird und kontrollieren, dass der innere Regler nicht in der Begrenzung ist.
Simuliere die Führungssprungantwort (Simulationsdauer 2 s, Zeitschrittweite 0.5 ms), wobei nach 1 s eine Störung (Lastmoment) von 0.01 Nm auftreten soll. Dafür hat der Superblock einen Eingang Lastmoment.