1 Einführung
Mit dem Wissen aus Systeme regeln 1 können wir Regelstrecken analysieren, identifizieren und Regelungen mit P/PI/PD/PID-Reglern entwerfen. Basis dafür war stets der Standardregelkreis, der in Abb. 1.1 dargestellt ist.
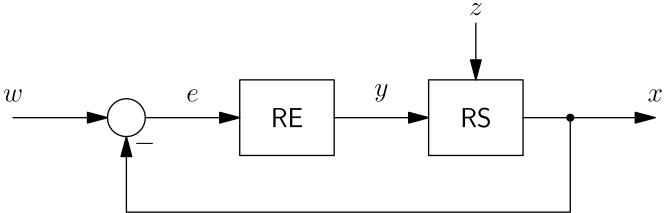
Bei komplexeren Regelstrecken stösst der Standardregelkreis an seine Grenzen, da aufgrund der einschleifigen Struktur gewisse Limitierungen bestehen. Eine davon besteht darin, dass das Führungs- und Störverhalten nicht unabhängig voneinander optimiert werden können (gutes Führungsverhalten hat meistens eher schlechtes Störverhalten zur Folge und umgekehrt - wir haben das bei den Regler-Entwurfsverfahren häufig gesehen, wo unterschiedliche Parametersätze für das eine oder andere verwendet werden.)
In diesem Modul werden wir Erweiterungen des Standardregelkreis kennenlernen, die deutliche Verbesserungen mit sich bringen. Verteilt über mehrere Unterrichtsblöcke werden wir die folgenden Regelkreisstrukturen anschauen, die wir zusammengefasst als vermaschte Regelkreise bezeichnen.
- Kaskadenregelung (Unterlagerte Regelung)
- Vorsteuerung & Vorfilter
- Störgrössenaufschaltung
Wir werden die obigen Strukturen separat voneinander anschauen, diese können aber problemlos kombiniert werden. Damit werden wir in der Lage sein, auch komplexe Regelstrecken deutlich besser regeln zu können, als es mit der Standard-Regelkreisstruktur möglich ist. Ein Regelkreis kann dann z. B. folgendermassen aussehen:
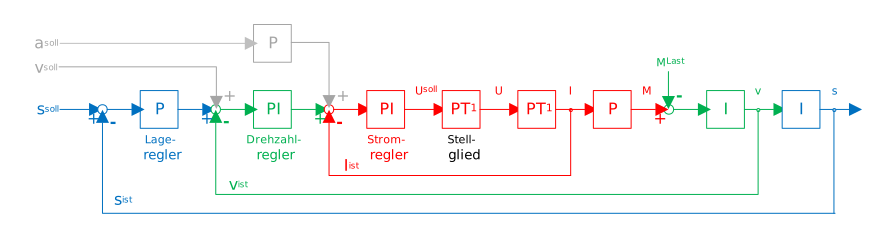
Da wir die Vorsteuerung und die Störgrössenaufschaltung im Frequenzbereich entwerfen wollen, müssen wir uns die entsprechenden Grundlagen für die Transformation in den Frequenzbereich vorgängig erarbeiten. Dies machen wir verteilt über ca. drei Unterrichtsblöcke, nach dem wir die Kaskadenregelung behandelt haben.
Wir werden feststellen, dass gewisse regelungstechnische Aufgaben im Frequenzbereich deutlich einfacher zu lösen sind als im Zeitbereich - wir lernen also neue Werkzeuge kennen, um regelungstechnische Systeme zu analysieren und letztlich auch Regler zu entwerfen.
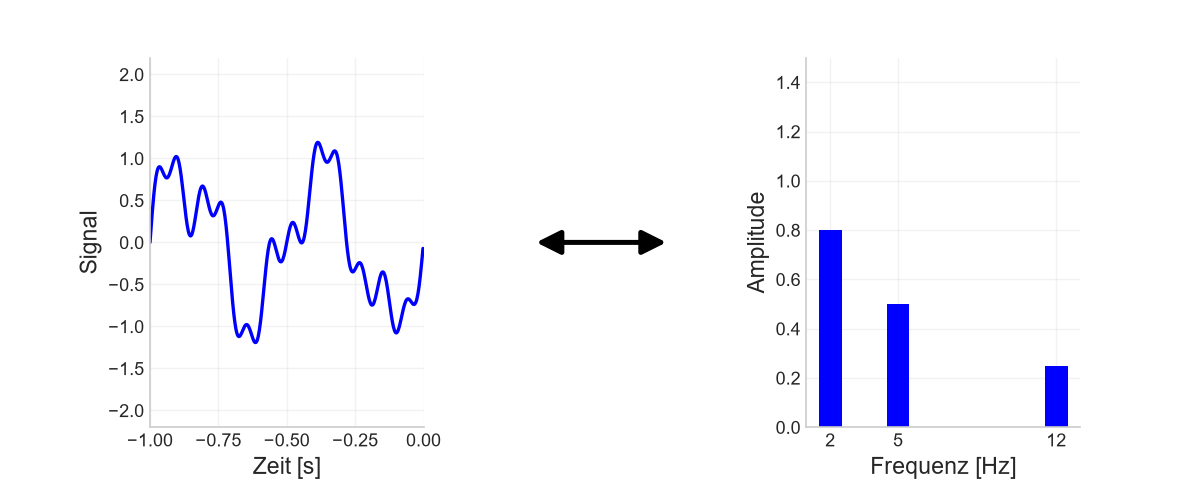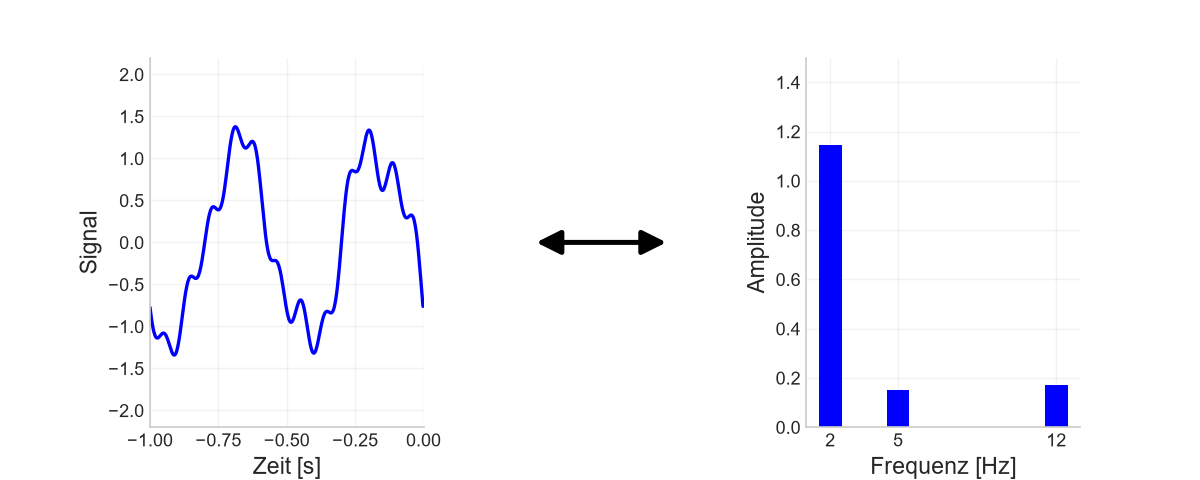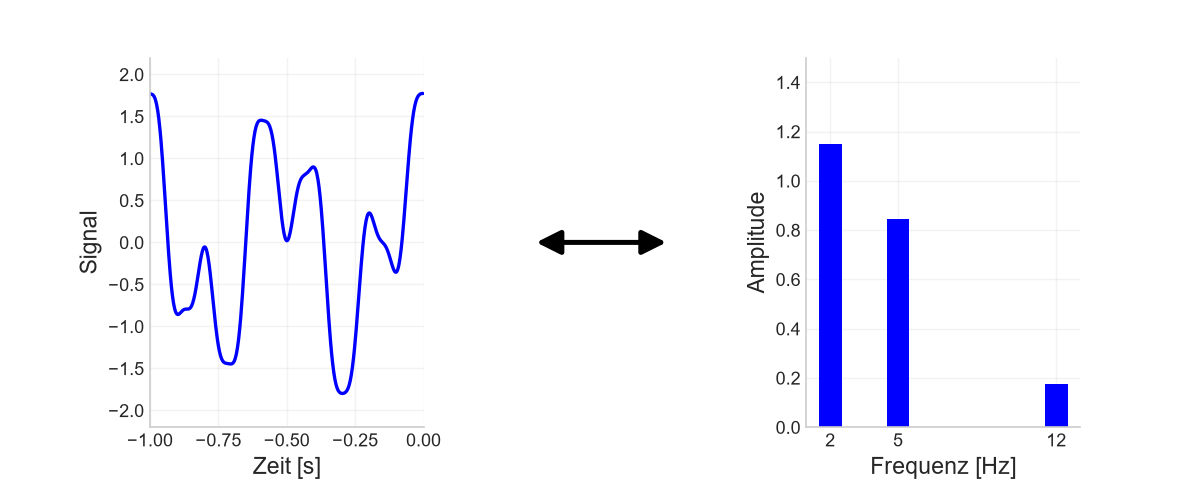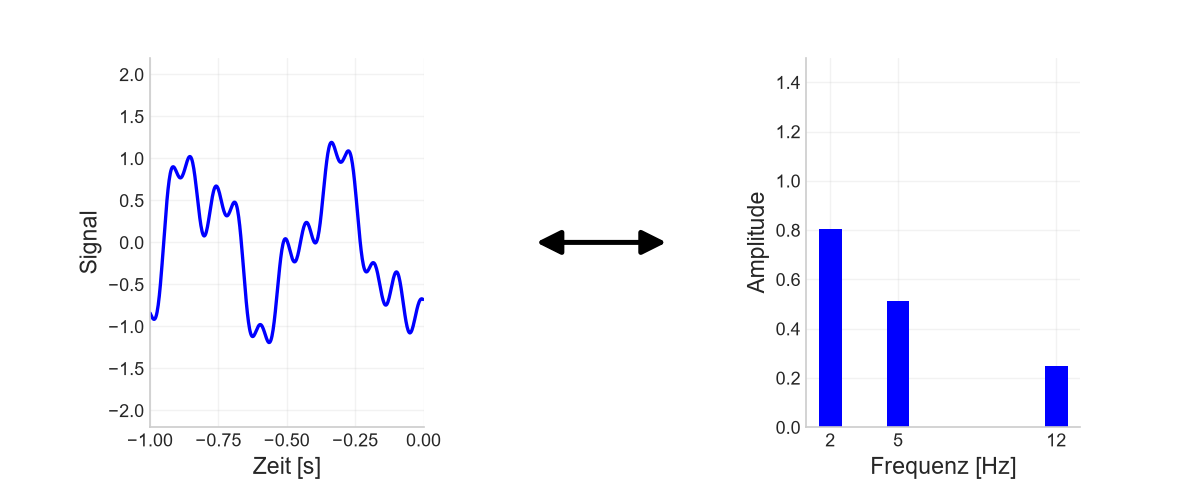
Ohne bereits in die Materie einzusteigen, sei hier erwähnt, dass die Transformation in den Frequenzbereich - was anfänglich kompliziert tönt - dir vermutlich in irgendeiner Form schon einmal begegnet ist. Im Frequenzbereich betrachtet man nicht den zeitlichen Verlauf eines Signals sondern die im Signal enthaltenen Frequenzanteile.Man wechselt also sozusagen die Perspektive, aus der man ein Signal bzw. System betrachtet.
Dabei belassen wir es für den Moment und bleiben vorerst noch eine Weile im Zeitbereich.
Aufgaben
Da wir auf den Stoff aus Systeme regeln 1 aufbauen, steht hier die Wiederauffrischung im Vordergrund. Gehe die folgenden Themen kurz durch, damit die wichtigsten Inhalte wieder präsent sind:
- Regelung vs. Steuerung
- Standardregelkreis
- Regelungstechnischer Workflow
- Streckenanalyse / Streckenidentifikation
- Reglerentwurf / Entwurfsverfahren
- Anforderungen / Gütekriterien
- Umgang mit Nichtlinearitäten
Analysiere das folgende System und entwerfe einen PI-Regler, um die Temperatur im Rührkessel zu regeln. Rührkessel werden in der Verfahrenstechnik verwendet, um bei chemischen Reaktionen Wärme ab- oder zuzuführen. In diesem Beispiel wird Wärme zugeführt, d. h. der Rührkessel wird mit einem Heizmedium (z. B. Dampf) umströmt, welches das Medium im Rührkessel (z. B. Mischung von zwei Chemikalien, die miteinander reagieren o. ä.) erwärmt.
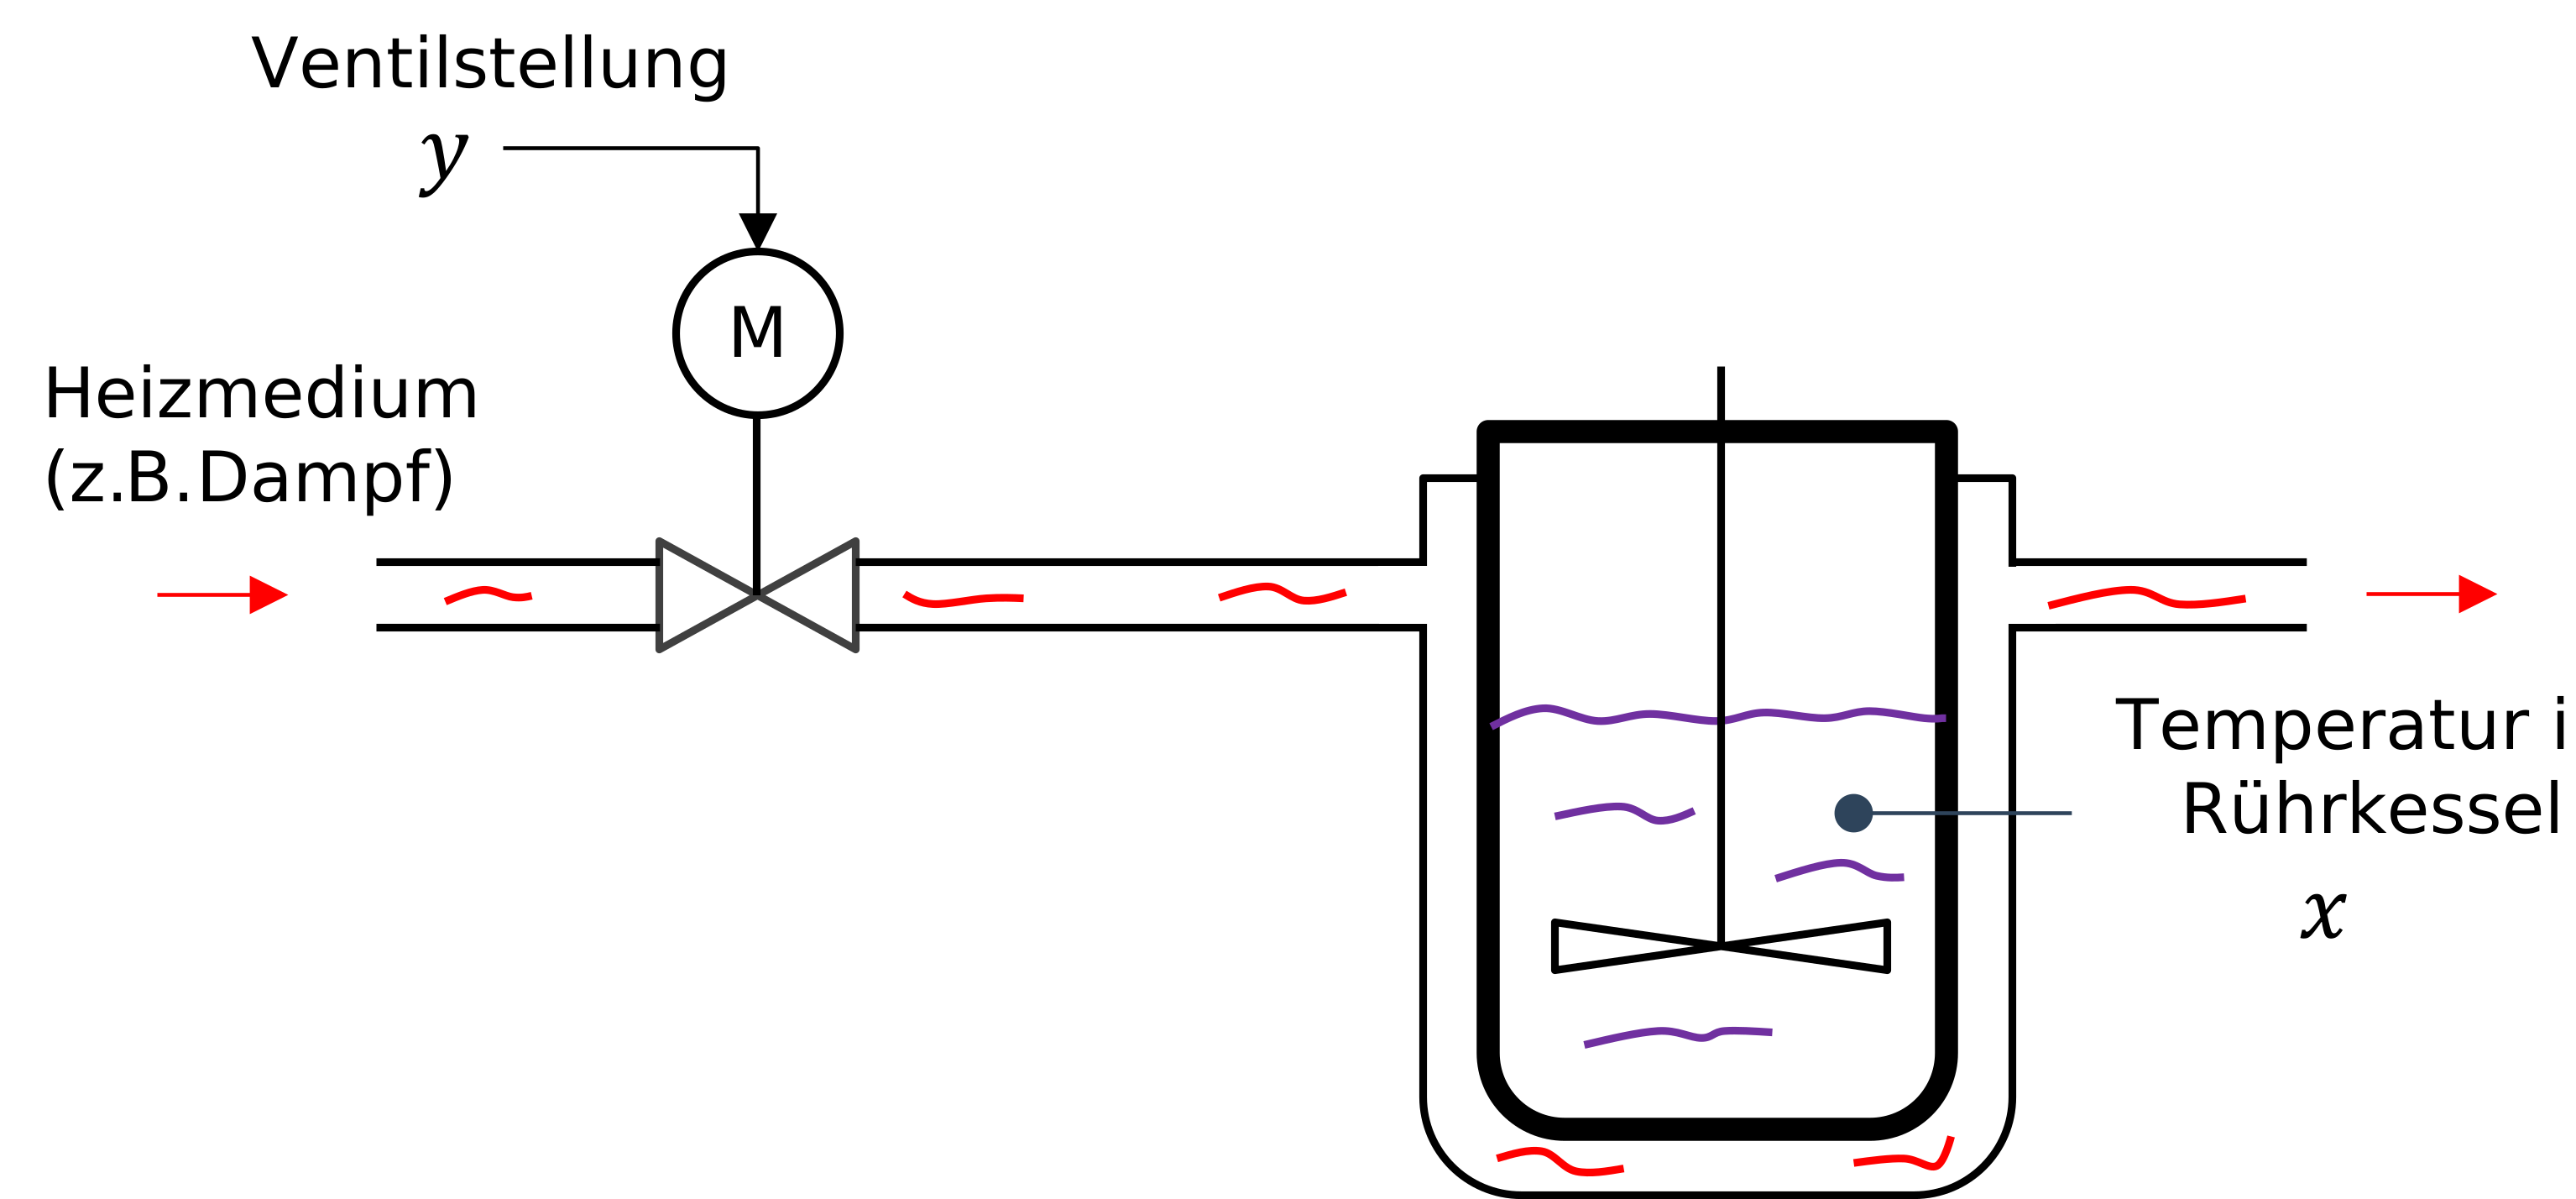
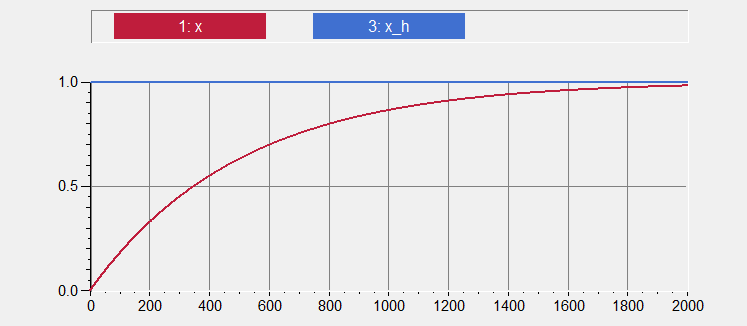
- Die Regelstrecke besteht dabei aus dem Ventil mit Stellmotor (Streckenteil I) und dem Heizmantel/Rührkessel (Streckenteil II). Identifiziere die beiden Streckenteile anhand der unten gegebenen Sprungantworten.
Sprungantwort Streckenteil I (Ventil mit Stellmotor):
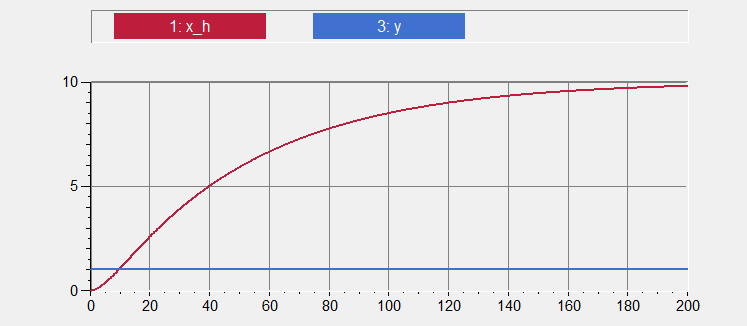
Sprungantwort Streckenteil II (Heizmantel/Rührkessel):
Baue den Regelkreis in BORIS auf und entwerfe einen PI-Regler gemäss dem CHR-Verfahren für gutes Führungsverhalten mit Überschwingen.
Simuliere die Führungssprungantwort für einen Temperatur-Sollwert von 75 °C. Stelle die Simulationsdauer und Zeitschrittweite sinnvoll ein.
Anhand von diesem Beispiel werden wir im nächsten Unterrichtsblock in das Thema Kaskadenregelung einsteigen.