Begriffe und Symbole
| Anregelzeit |
control rise time |
T_{cr} |
4 |
| Arbeitspunkt |
operating point |
AP |
2 |
| Aufgabengrösse |
final controlled variable |
|
1 |
| Ausgangsgrösse |
output variable |
x_a |
2 |
| Ausgleichszeit |
equivalent time constant |
T_b |
2 |
| Ausregelzeit |
control settling time |
T_{cs} |
4 |
| Begrenzung |
limitation |
|
3 |
| bleibende Regeldifferenz |
steady-state error |
e_{\infty} |
4 |
| Dämpfung |
damping |
|
2 |
| Dämpfungsgrad |
damping ratio |
D |
4 |
| Differenzierbeiwert |
differential action constant |
K_D |
2 |
| Differenzierglied (D-Glied) |
derivative element (D element) |
|
2 |
| Differenzierzeit |
derivative action time |
T_D |
2 |
| Eingangsgrösse |
input variable |
x_e |
2 |
| Führungsgrösse (Sollwert) |
reference variable |
w |
1 |
| Führungsverhalten |
reference variable response |
|
1 |
| Integrierbeiwert |
integral action coefficient |
K_I |
2 |
| Integrierglied (I-Glied) |
integral element (I element) |
|
|
| Integrierzeit |
integral action time |
T_I |
2 |
| Istwert |
actual value |
|
1 |
| Kennkreisfrequenz |
characteristic angular frequency |
\omega_0 |
2 |
| Kennlinie |
characteristic curve |
|
|
| Linearisierungskennlinie |
linearization curve |
LK |
2 |
| Messglied |
measuring element |
|
|
| Nachstellzeit |
reset time |
T_i |
3 |
| Proportionalbeiwert |
proportional action coefficient |
K_P |
2 |
| Proportionalglied (P-Glied) |
proportional element (P element) |
|
|
| Regeldifferenz |
error variable |
e |
1 |
| Regelglied |
controlling element |
|
|
| Regelgrösse |
controlled variable |
x |
1 |
| Regelkreis |
control loop |
RK |
|
| Regelung |
closed-loop control (feedback control) |
|
|
| Regelstrecke |
controlled process |
RS |
|
| Regler |
controller |
RE |
|
| Rückführgrösse |
feedback variable |
r |
|
| Sollwert |
desired value |
|
1 |
| Sprungantwort |
step response |
|
|
| Stabilität |
stability |
|
|
| Stellgrösse |
manipulated variable |
y |
1 |
| Steuerkette |
control chain |
|
|
| Steuerung |
open-loop control (feedforward control) |
|
|
| Störgrösse |
disturbance variable |
z |
1 |
| Störverhalten |
disturbance response |
|
1 |
| Totzeit |
dead-time |
T_t |
2 |
| Überschwingweite |
overshoot |
x_m |
|
| Übertragungsglied |
transfer element |
|
1/2 |
| Vergleichsglied |
comparing element |
|
1 |
| Verzögerungsglied |
lag element |
|
2 |
| Verzögerungszeit |
time constant |
T_{1,2,..} |
2 |
| Verzugszeit |
equivalent dead-time |
T_e |
2 |
| Verzweigung |
branching point |
|
1 |
| Vorhaltezeit |
rate time |
T_d |
4 |
| Wendepunkt |
inflection point |
|
2 |
| Zeitkonstante |
time constant |
T_{1,2,..} |
2 |
| Zeitverhalten |
time response |
|
2 |
| Zielgrösse |
command variable |
c |
1 |
Tab. A.1: Begriffe und Symbole
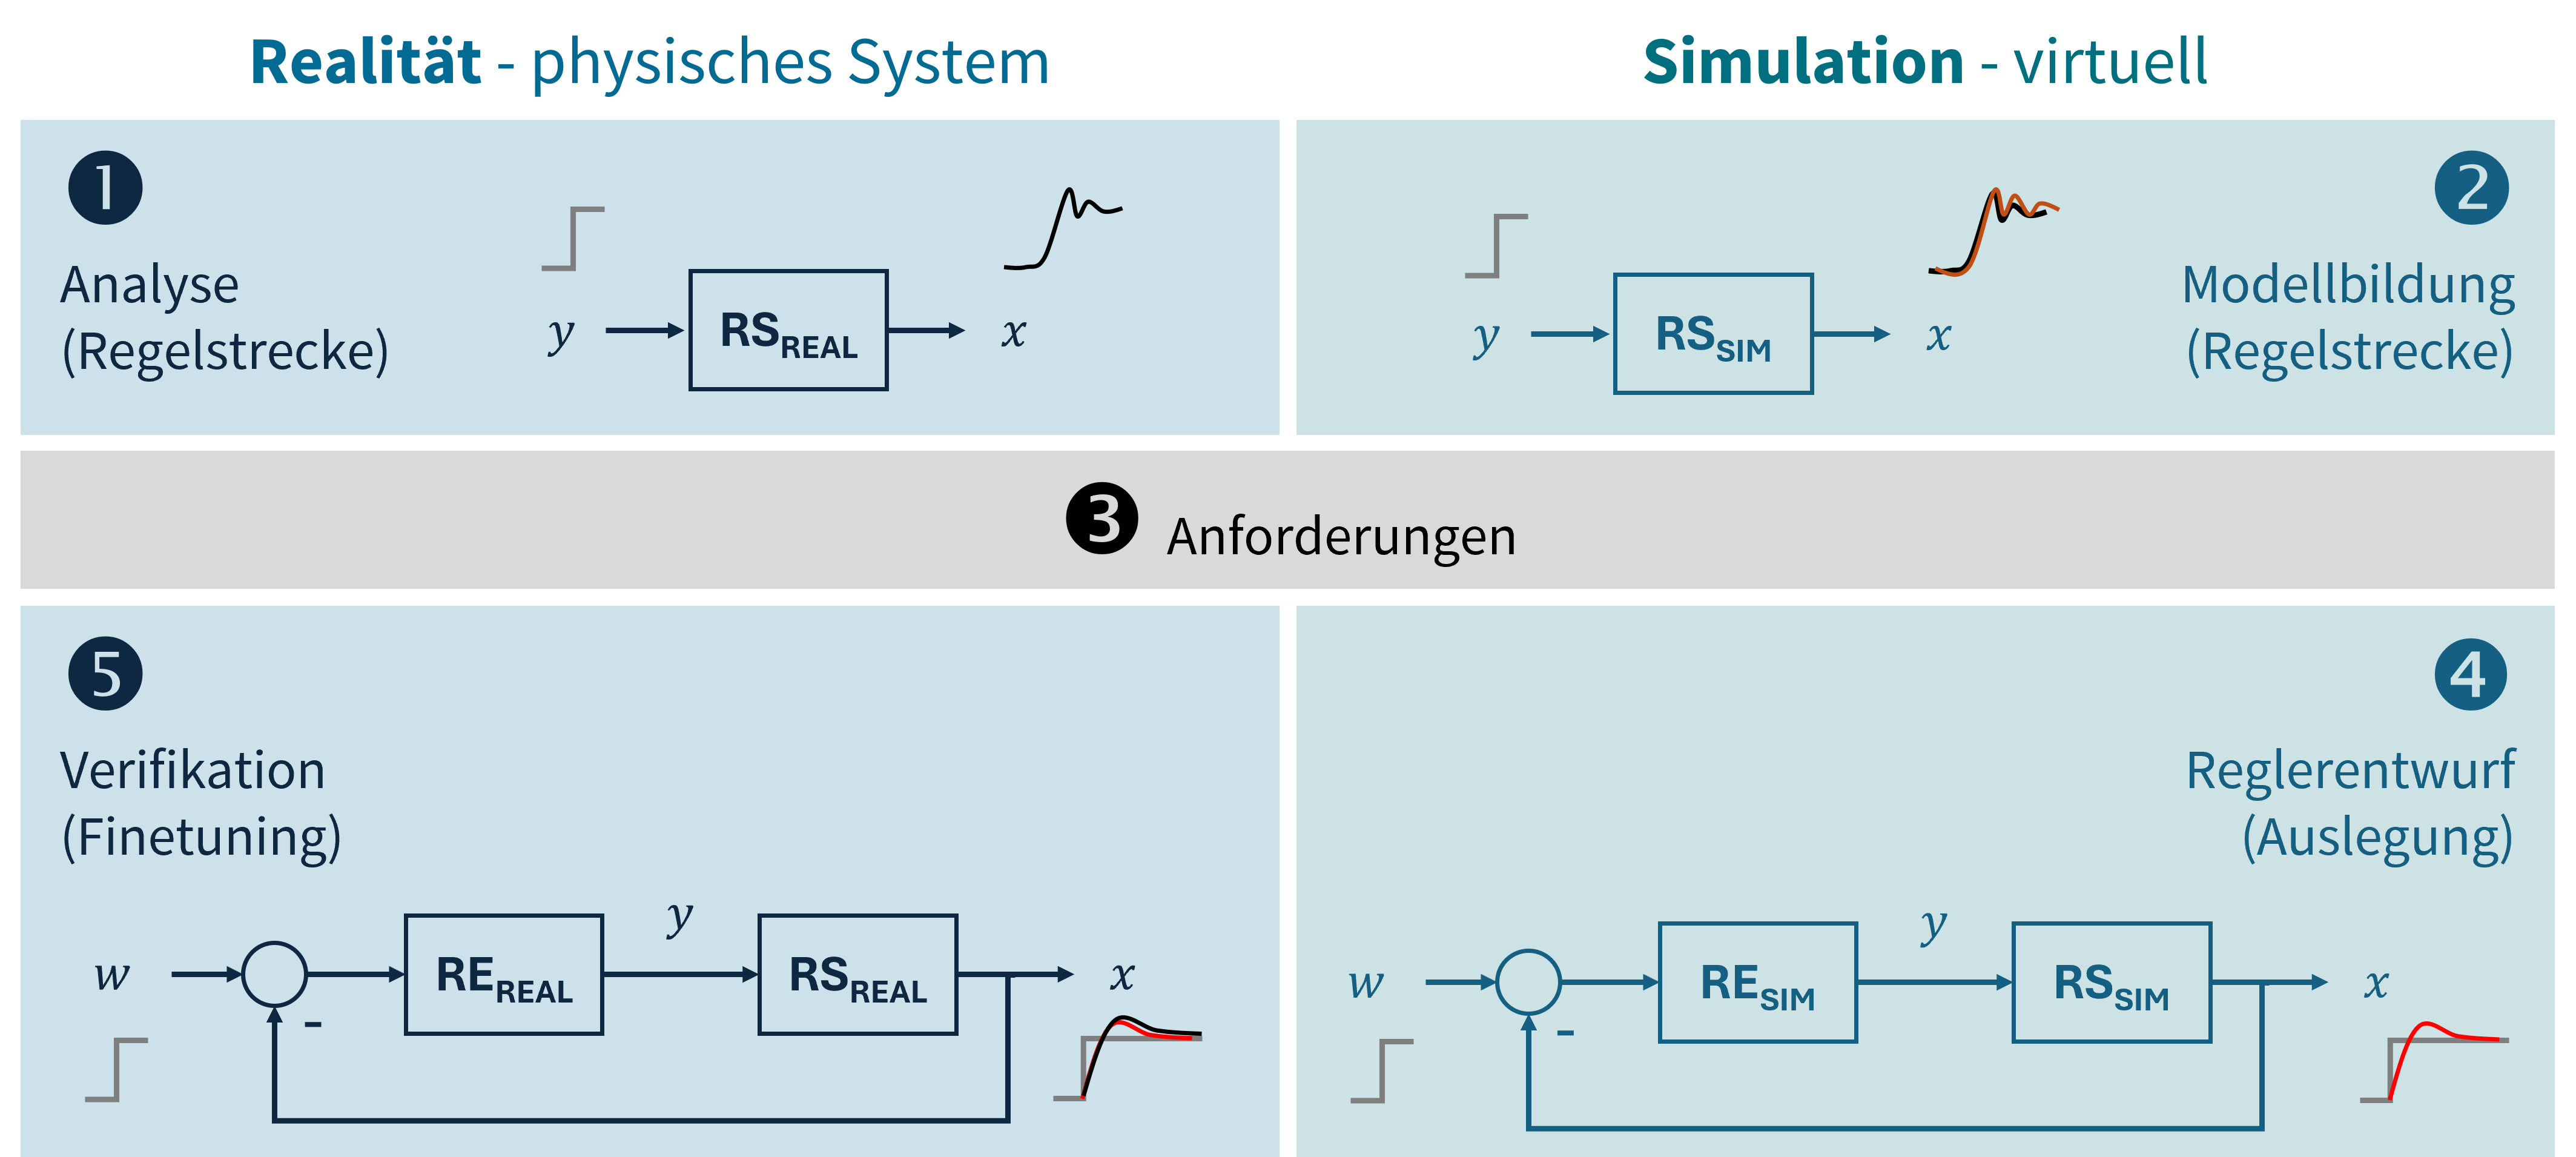
Regelungstechnik-Workflow
Abb. A.1: Regelungstechnik-Workflow
Gliederung der Regelstrecken
| ohne Verzögerung |
mit Verzögerung |
ohne Verzögerung |
mit Verzögerung |
| P |
P-T1 |
I |
I-T1 |
|
P-T2 bzw. P-T2S |
|
I-T2 bzw. I-T2S |
|
P-Tn |
|
I-Tn |
|
P-Tt |
|
I-Tt |
Tab. A.2: Grundglieder (Regelstrecken)
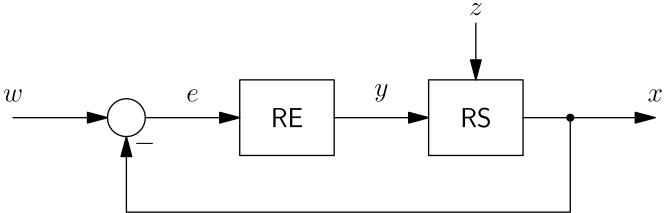
Standardregelkreis
Abb. A.2: Standardregelkreis
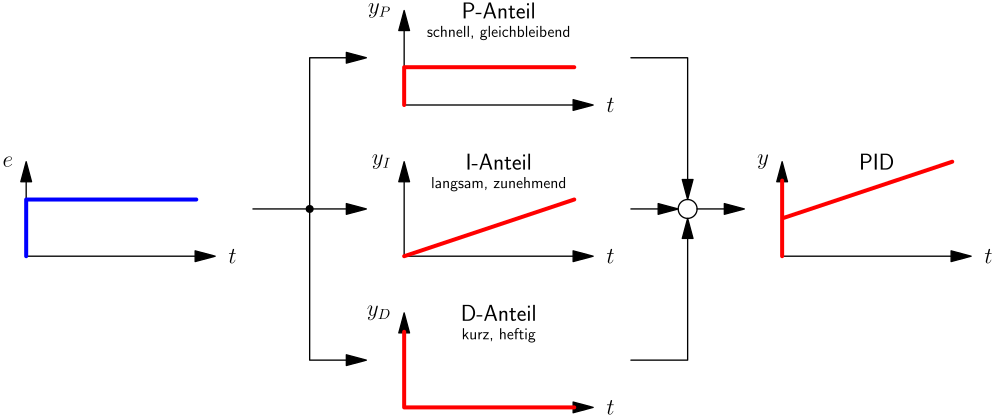
PID-Regler
\begin{aligned}
y(t)
&= y_P(t) + y_I(t) + y_D(t) \\
&= K_P \cdot \left( e(t) + \frac{1}{T_i} \cdot \int{e(t) \, \mathrm{d}t} + T_d \cdot \dot{e}(t) \right)
\end{aligned}
\tag{A.1}
Abb. A.3: Visualisierung zur Sprungantwort des PID-Reglers
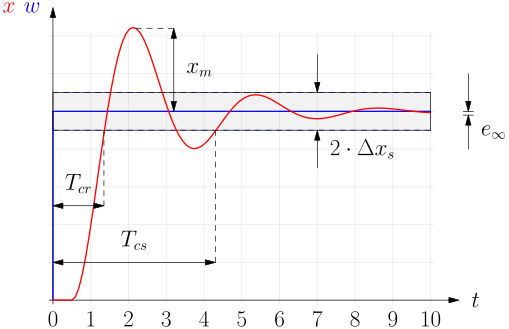
Anforderungen und Gütekriterien
| Genauigkeit |
Bleibende Regelabweichung e_\infty |
| Schnelligkeit |
Anregelzeit T_{cr} bzw. Ausregelzeit T_{cs} |
| Dämpfung |
Überschwingweite x_m |
| Stabilität |
|
| Robustheit |
|
Tab. A.3: Anforderungen und Gütekriterien